Y7应用手册(常规版).pdf - 第85页
第 5 章 应用功 能 第 2 章 78 n. □□ A □ CN1- 41 输入高电 平时有效 n. □□ B □ CN1- 42 输入高电 平时有效 n. □□C□ CN1- 43 输入高电 平时有效 n. □□D□ CN1- 44 输入高电 平时有效 n. □□E□ CN1- 45 输入高电 平时有效 n. □□F□ CN1- 46 输入高电 平时有效 注: 1. 请勿频繁在 未输入指 令的情况下 进行伺服 ON 信号切 换 …
应用功能 第 5 章
第 2 章
77
(2) 单相/三相AC电源输入设定
750W及以下伺服单元可支持单相AC电源输入,通过参数Pn00B = n. □X□□进行设定。
注: 1. 使用单相220V 电源输入时,如果不将参数变更为Pn00B.2 = 1(支持单相电源输入)而直接输入单相电源,将检出电源线缺相警
报(A.F10)
2. 使用单相220V 电源输入时,请勿连接L3端子。
5.4.2 控制方式选择
伺服单元可支持位置控制、速度控制、转矩控制等通过Pn000 = n. □□X□进行设定。
5.4.3 使能
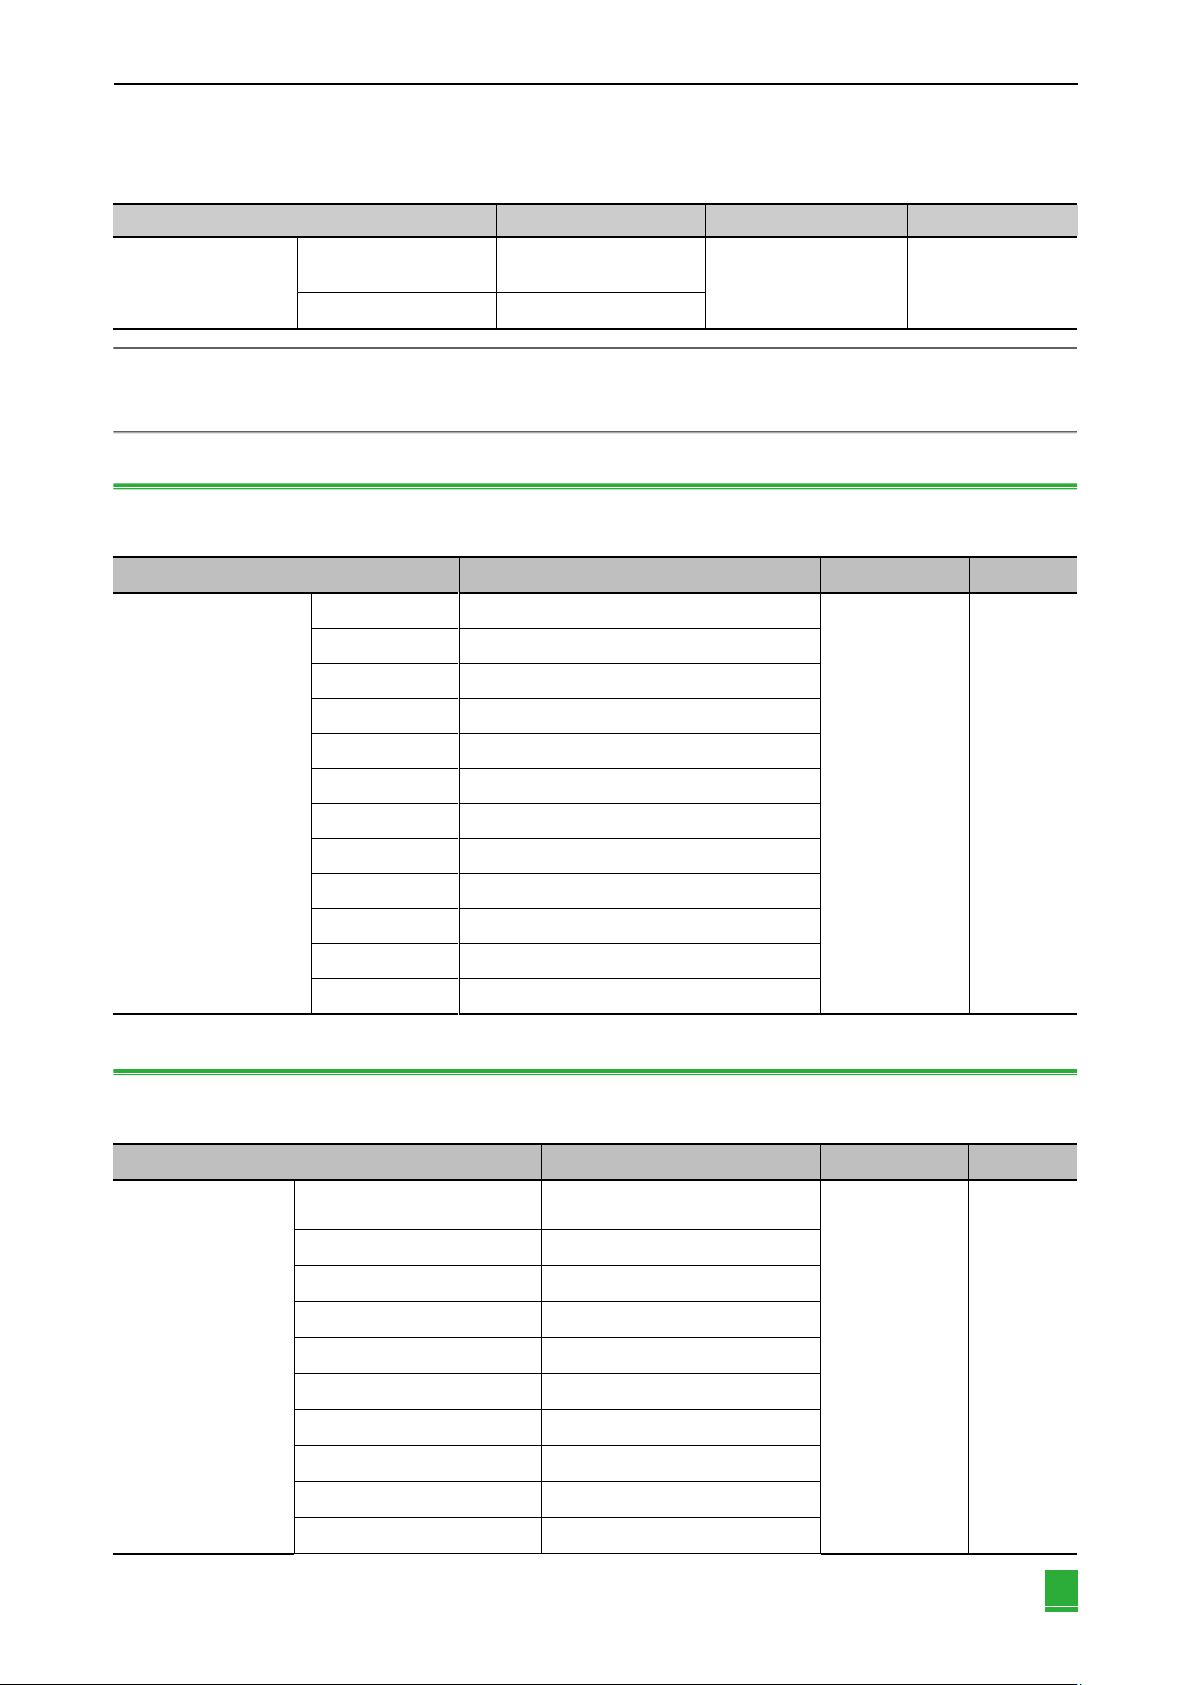
出厂设定下CN1-40引脚为电机使能信号,输入引脚号可通过参数Pn50A = n. □□X□进行修改。
参数
含义
生效时间
分类
Pn50A
(输入信号选择1)
n. □□0□
(出厂设定)
CN1-40输入低电平时有效
再次接通电源后
基本设定
n. □□1□
CN1-41输入低电平时有效
n. □□2□
CN1-42输入低电平时有效
n. □□3□
CN1-43输入低电平时有效
n. □□4□
CN1-44输入低电平时有效
n. □□5□
CN1-45输入低电平时有效
n. □□6□
CN1-46输入低电平时有效
n. □□7□
将信号一直固定为有效
n. □□8□
将信号一直固定为无效
n. □□9□
CN1-40输入高电平时有效
参数
含义
生效时刻
分类
Pn00B
(功能选择应用开关B)
n. □0□□
(出厂设定)
用于三相AC电源输入
再次接通电源后
基本设定
n. □1□□
用于单相AC电源输入
参数
含义
生效时间
分类
Pn000
(功能选择应用开关0)
n. □□0□
速度控制
再次接通电源后
基本设定
n. □□1□
位置控制
n. □□2□
转矩控制
n. □□3□
内部设定速度控制
n. □□4□
内部设定速度控制-速度控制
n. □□5□
内部设定速度控制-位置控制
n. □□6□
内部设定速度控制-转矩控制
n. □□7□
位置控制-速度控制
n. □□8□
位置控制-转矩控制
n. □□9□
转矩控制-速度控制
n. □□A□
速度控制-带零位固定功能的速度控制
n. □□B□
位置控制-带指令脉冲禁止功能的位置控制
表5-4 Pn00B =n. □X□□的参数设置表
表5-5 Pn000 =n. □□X□的参数设置表
表5-6 Pn50A= n. □□X□伺服ON(/S-NO)设定表
第 5 章 应用功能
第 2 章
78
n. □□A□
CN1-41输入高电平时有效
n. □□B□
CN1-42输入高电平时有效
n. □□C□
CN1-43输入高电平时有效
n. □□D□
CN1-44输入高电平时有效
n. □□E□
CN1-45输入高电平时有效
n. □□F□
CN1-46输入高电平时有效
注: 1. 请勿频繁在未输入指令的情况下进行伺服ON信号切换
2. 将伺服ON信号设定为“7:将信号一直固定为有效”若主回路通电,此时输入了PLC指令则机械系统可能发生意外的动作,因此请
务必采取安全措施
3. 因发生可复位的警报而进入伺服OFF状态,只要执行警报复位,则将自动恢复为伺服ON状态。若在将伺服ON信号设定为“7:将
信号一直固定为有效”的状态下执行警报复位,伺服电机或机械系统可能发生意外的动作,因此请注意。
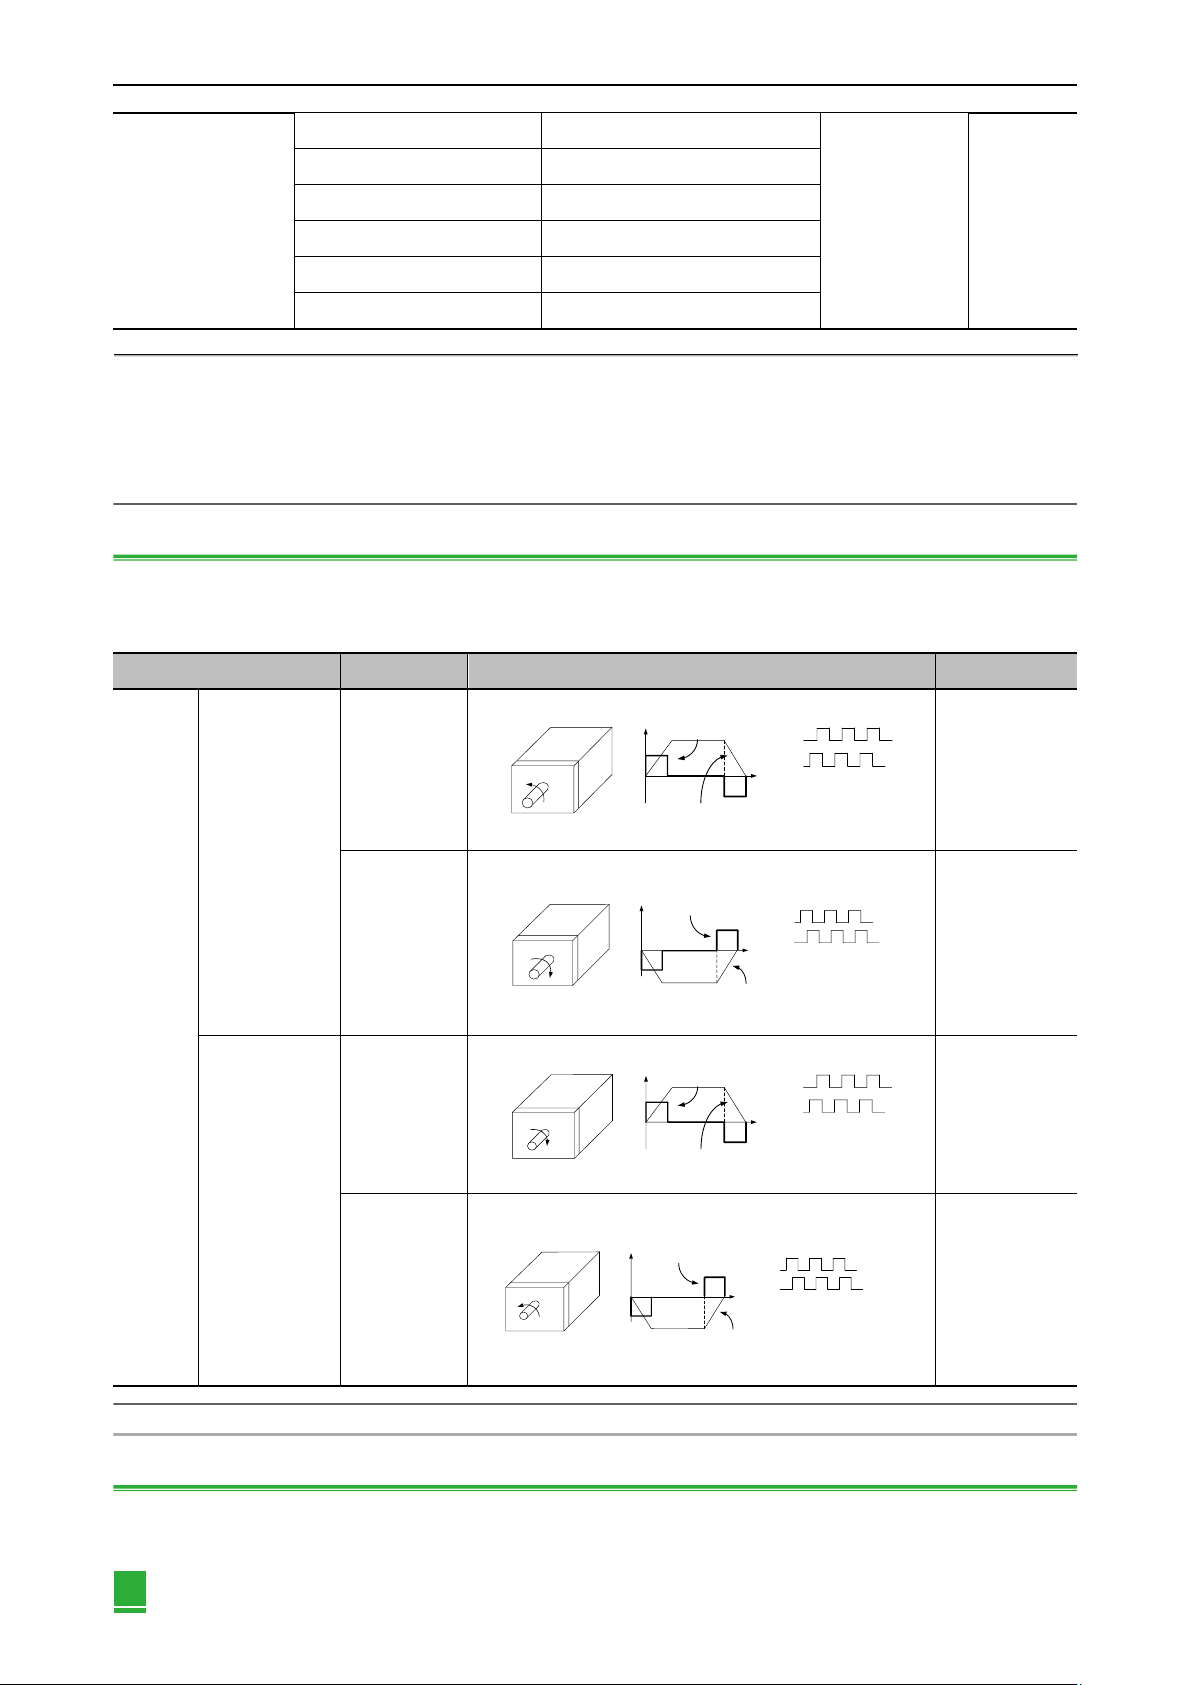
5.4.4 电机旋转方向的设定
不用改变PLC指令,即可通过Pn000.0来切换伺服电机的旋转方向。此时,虽然电机的旋转方向发生改变,但编码器分
频脉冲输出等来自伺服单元的输出信号的极性不会改变。
参数
正转/反转指令
电机旋转方向和编码器分频脉冲输出
有效超程(OT)
Pn000
以n. □□□ 0
CCW方向为
正转方向
(出场设定)
正转指令
CCW
电机速度
转矩指令
+
时间
电机速度
编码器分频脉冲输出
PAO
PBO
B相超前
P-OT
反转指令
CW
电机速度
转矩指令
+
时间
电机速度
编码器分频脉冲输出
PAO
PBO
A相超前
N-OT
以n. □□□1
CW方向为
正转方向
(反转模式)
正转指令
CW
电机速度
转矩指令
+
时间
电机速度
编码器分频脉冲输出
PAO
PBO
B相超前
P-OT
反转指令
CCW
电机速度
转矩指令
+
时间
电机速度
编码器分频脉冲输出
PAO
PBO
A相超前
N-OT
注: 出厂设定下的“正转方向”从伺服电机的负载侧看为“逆时针旋转(CCW)”
5.4.5 超程的设定
伺服单元的超程防止功能是指当机械的运动部超出安全移动范围时,通过输入限位开关的信号,使伺服电机强制停止的
安全功能。
表5-7 Pn000 切换伺服电机旋转方向表
应用功能 第 5 章
第 2 章
79
圆台和输送机等旋转型用途,有时无需超程功能,此时也无需超程用的输入信号接线。
注:在位置控制时,由于超程而使伺服电机停止时,位置偏差仍然保持不变。要清除位置偏差,需要输入清除信号(CLR)。
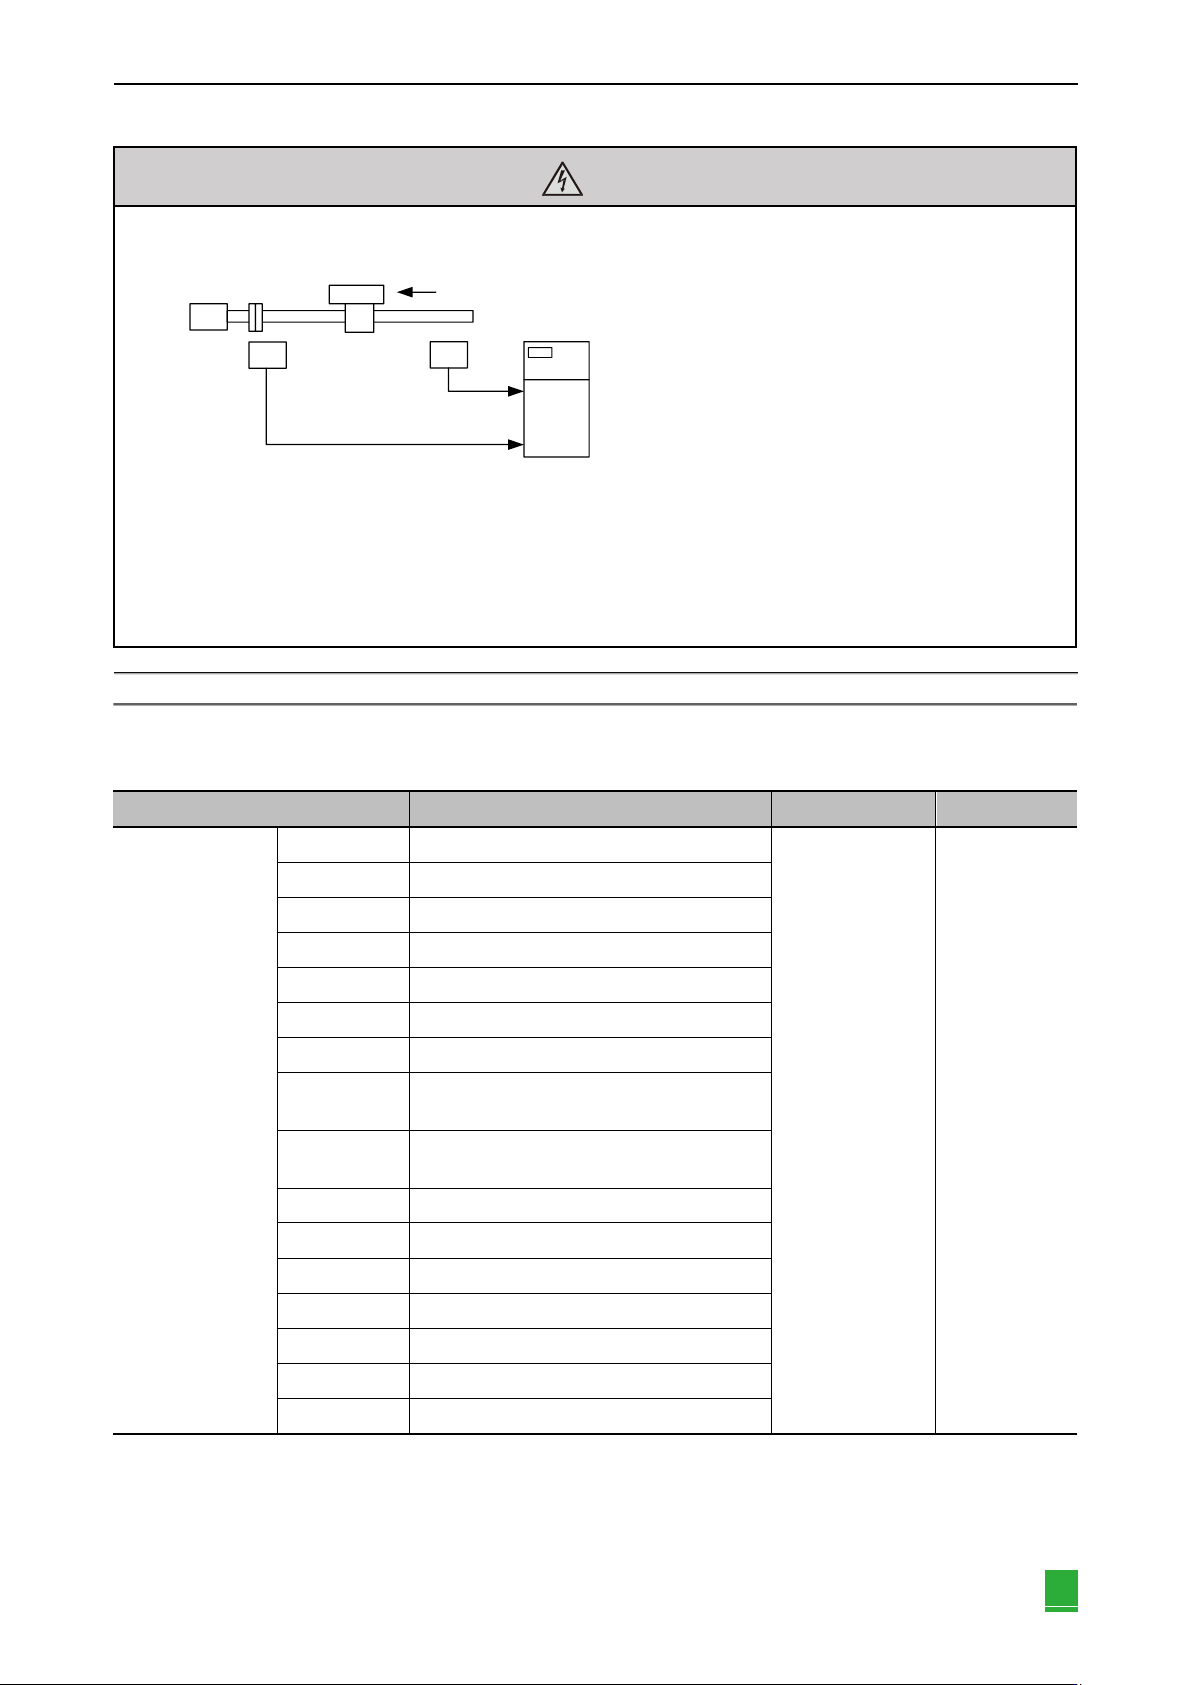
(1) 正转超程(P-OT)信号设定
参数
含义
生效时间
分类
Pn50A
(输入信号选择1)
n.0□□□
CN1-40输入低电平时可正转驱动
再次接通电源后
基本设定
n.1□□□
CN1-41输入低电平时可正转驱动
n.2□□□
CN1-42输入低电平时可正转驱动
n.3□□□
CN1-43输入低电平时可正转驱动
n.4□□□
CN1-44输入低电平时可正转驱动
n.5□□□
CN1-45输入低电平时可正转驱动
n.6□□□
CN1-46输入低电平时可正转驱动
n.7□□□
将信号一直固定为禁止正转
(即正限位一直有效)
n.8□□□
将信号一直固定为正转可驱动
(即正限位一直无效)
n.9□□□
CN1-40输入高电平时可正转驱动
n.A□□□
CN1-41输入高电平时可正转驱动
n.B□□□
CN1-42输入高电平时可正转驱动
n.C□□□
CN1-43输入高电平时可正转驱动
n.D□□□
CN1-44输入高电平时可正转驱动
n.E□□□
CN1-45输入高电平时可正转驱动
n.F□□□
CN1-46输入高电平时可正转驱动
· 限位开关的安装
伺服电机
限位开关
电机正转方向
限位开关
N-
P-
43
42
CN1
· 超程时,外力作用在伺服电机轴上时的注意事项:
1.进入超程状态后,由于/BK信号ON(制动器解除),因此工件可能会掉落。为防止工件掉落,请进行使伺服电机在停止后进入零位
固定状态(Pn001=n.□□1□)的设定。
2. 受外力作用的其他轴:进入超程状态后,电机在停止后会变为基极封锁状态,可能会在负载轴端的外力作用下被推回。若要防止伺
服电机因外力被推回,请进行设定以使伺服电机在停止后进入零位固定状态(Pn001=n. □□1□)
注意
表5-8 Pn50A=n.X□□□正转超程(P-OT)设定表