Y7应用手册(常规版).pdf - 第43页
第 2 章 接线与连接 第 2 章 36 注: 在同一个输入回 路上分配 多个信号时, 将变为异 或逻辑, 所有输 入的信号都 将动作。 因此,可 能会发 生意外的动 作。 2.6.4 输入回路 下面对 CN1 端口的 40 ~ 47 端子进行说明。 (1) 继电器 / 集电极输入回路 通过继电器或集电极开路的晶体管回路进行连接。 使用继电器连接时, 请选择微小电流用继电器; 如果不使用微小电流 用继电器,则会造成接触不良。 伺服 …
接线与连接 第 2 章
第 2 章
35
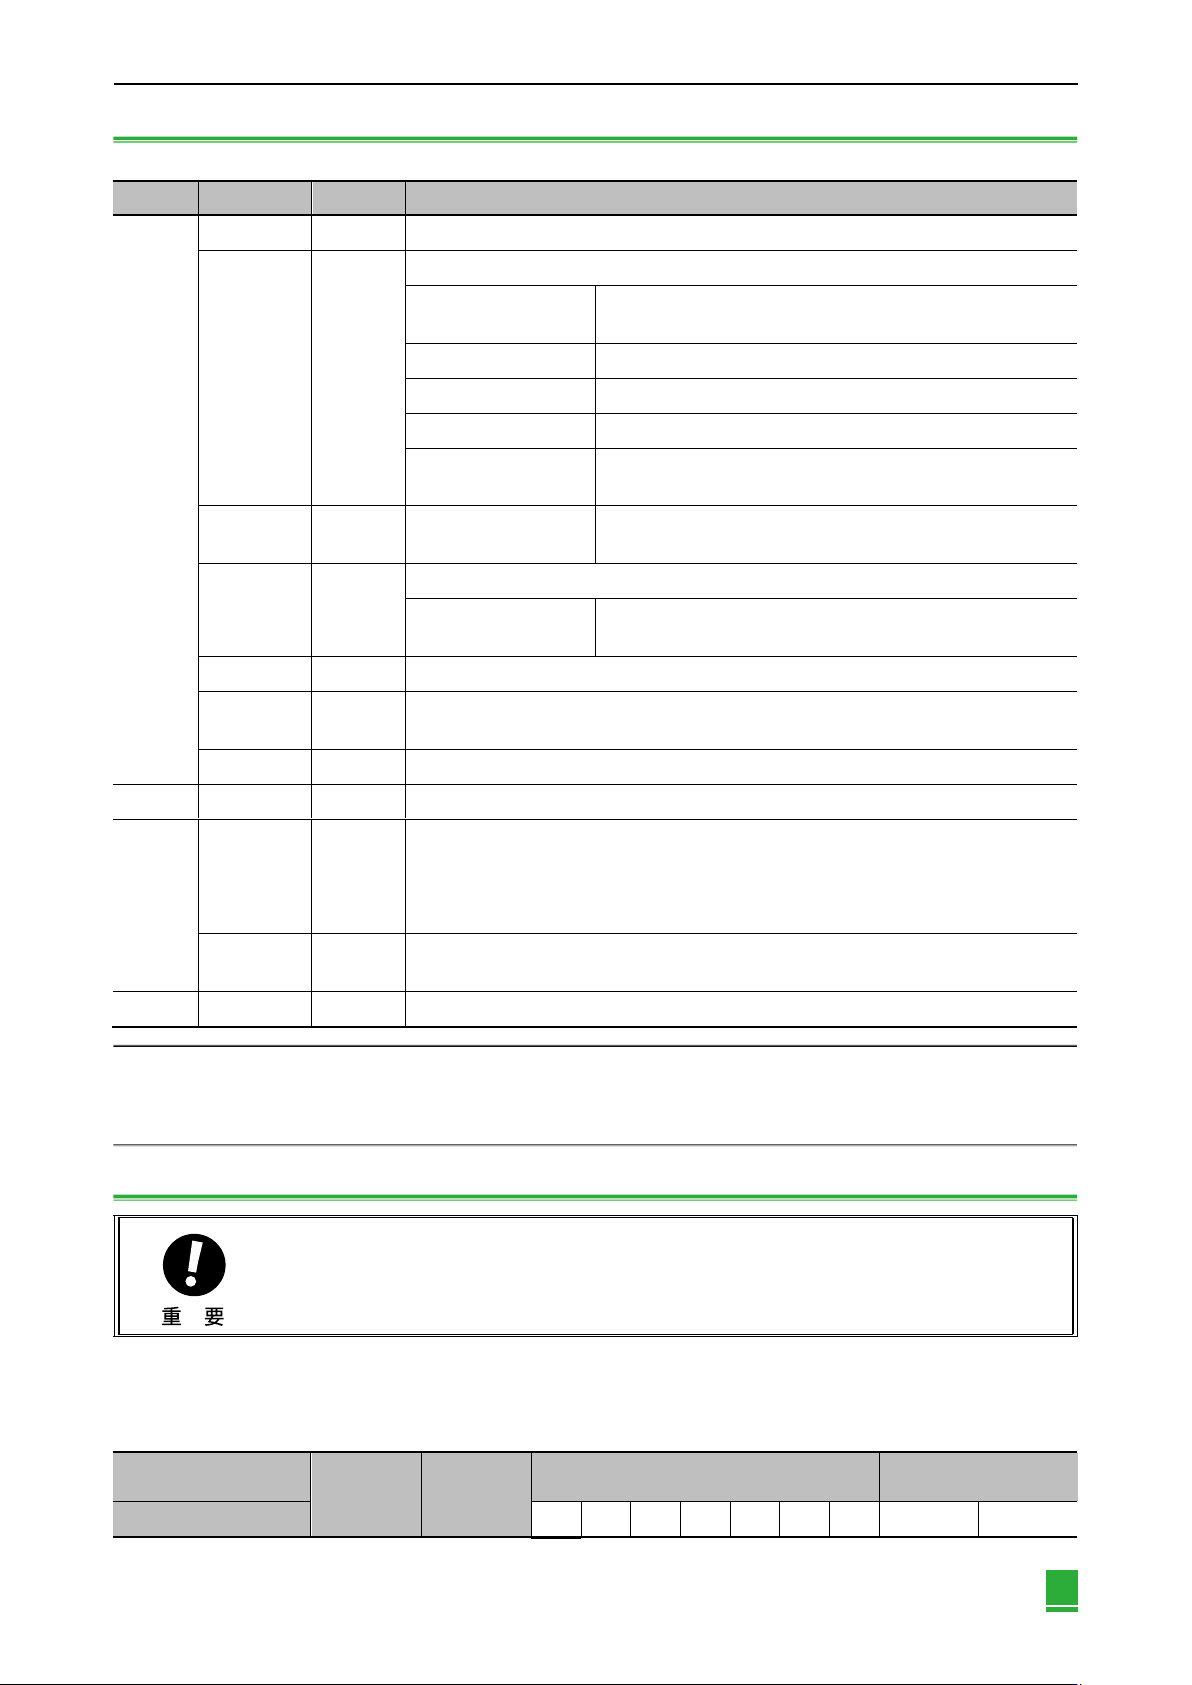
2.6.2 输入信号(CN1)的名称及功能
控制方式
信号名
针号
功能
通用
/S-ON
40
控制伺服电机0N/0FF(通电/不通电)的信号。
/P-CON
41
根据参数的设定,对以下功能进行分配。
比例动作指令
信号ON时,速度控制环从PI(比例·积分)控制。
制切换为P(比例)控制。
旋转方向指令
选择内部设定速度控制时切换电机的旋转方向。
控制方式切换
以“位置-速度”“位置-转矩”“转矩-速度”的形式切换控制方式。
带零位固定功能的速度控制
选择了带零位固定功能的速度控制时,当信号0N时速度指令将被看做零。
带指令脉冲禁止功能的位置
控制
选择了带指令脉冲禁止功能的位置控制时,当信号0N 时将禁止指令脉冲
的输入。
P-OT
N-OT
42
43
禁止正转驱动
禁止反转驱动
当机械运动超过可移动的范围时,停止伺服电机的驱动(超程防止功能)。
/P-CL
/N-CL
45
46
根据参数的设定,对以下功能进行分配。
正转侧外部转矩限制ON
反转侧外部转矩限制ON
信号 ON 时转矩限制功能有效。
/ALM-RST
44
解除警报。
DI(COM)
47
(注) 在输入信号用控制电源输入时使用。
可动作的电压范围: +11V ~ +25V (+24V电源请用户自备)。
SEN
4(2)
输入使用绝对值编码器时,要求初始数据的信号。
速度
V-REF
5(6)
输入速度指令、最大输入电压:±10V。
位置
PULS
/PULS
SIGN
/SIGN
7
8
11
12
设定以下任意一种输入脉冲形态※
符号+脉冲序列;
CW/CCW脉冲;
90度相位差。
CLR
/CLR
15
14
位置控制时清除位置偏差脉冲。
转矩
T-REF
9(10)
输入转矩指令、最大输入电压:±10V。
注:1. ()内的针号用于信号接地 (SG)。
2. 可变更 /S-0N、/P-C0N、P-0T、N-0T、/ALM-RST、/P-CL、/N-CL的输入信号分配,详情请按照2.6.3“输入信号的分配”。
3. ※指令脉冲输入只适用于线性驱动
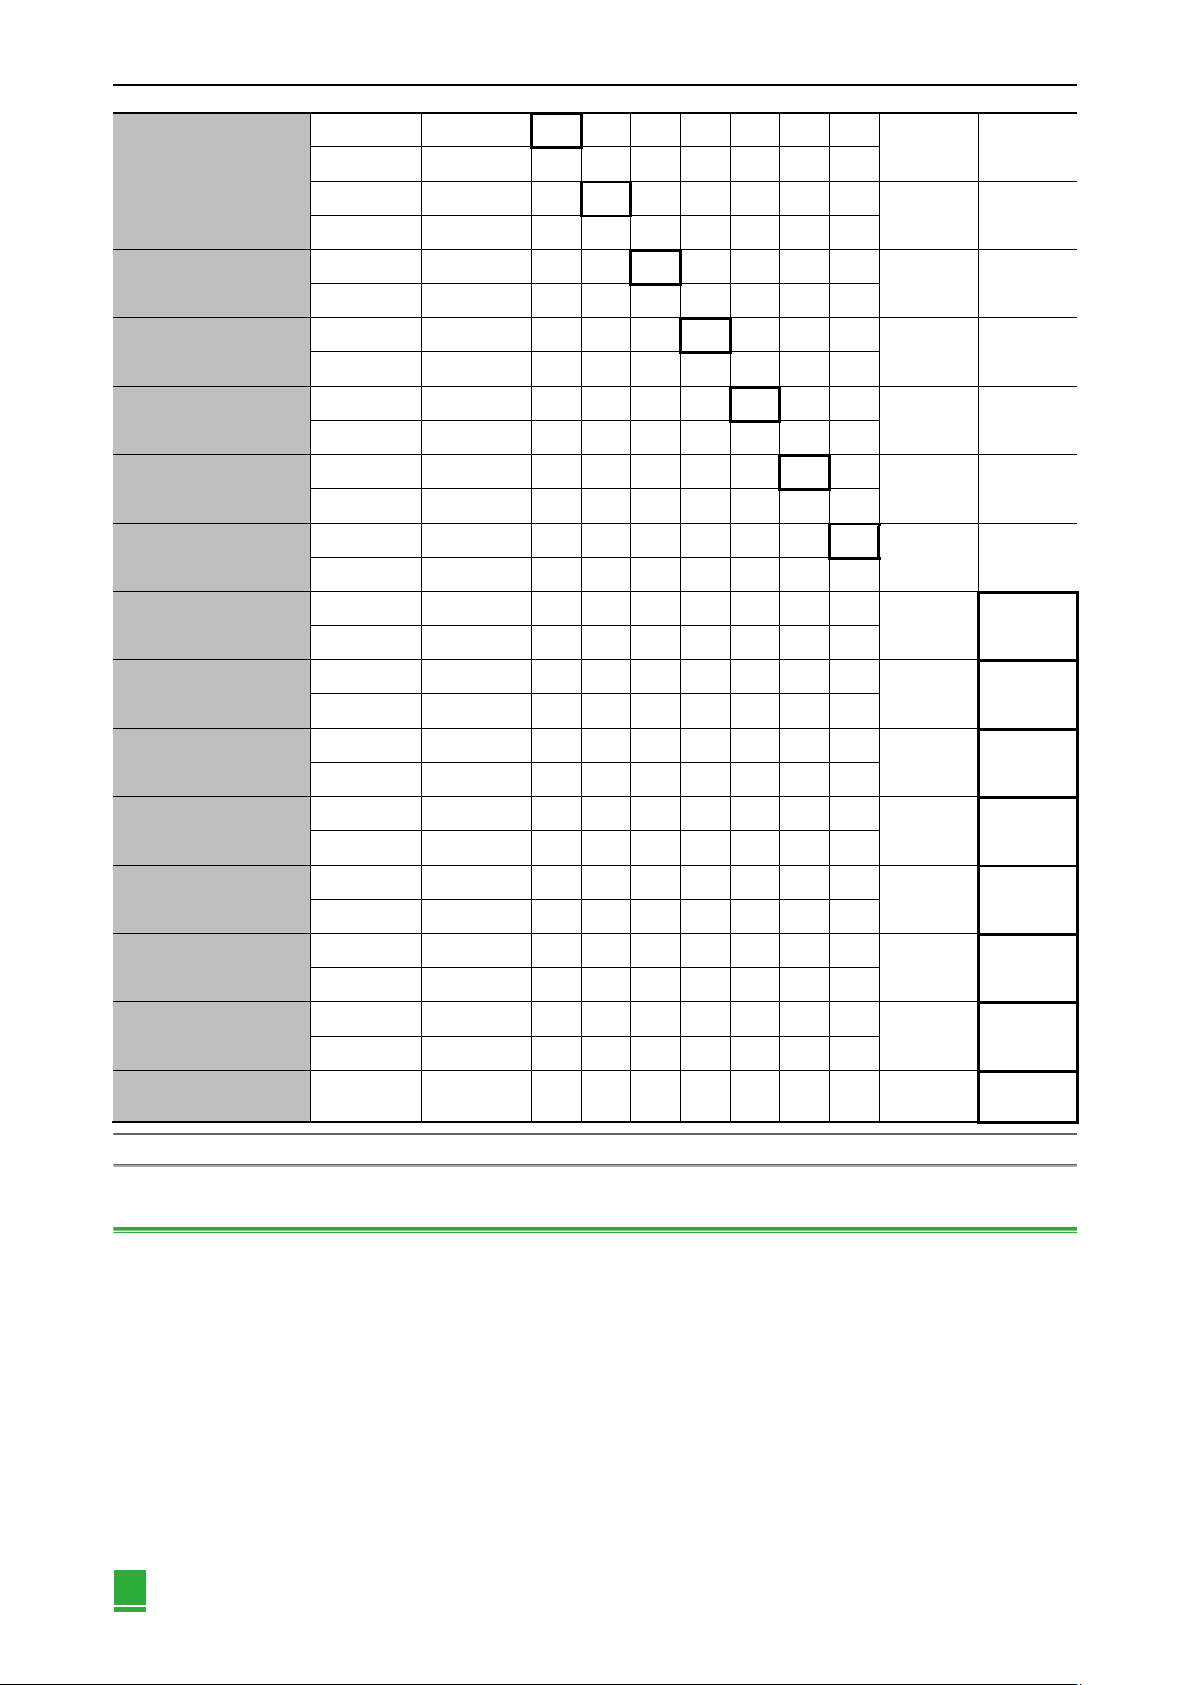
2.6.3 输入信号的分配
在变更输入信号的分配后,使用时,请务必设定Pn50A.0 = 1,使伺服处于可变更分配的状态。
输入信号的状态可以通过输入信号监视(Un005)进行确认,关于输入信号监视(Un005)可参照。
信号名
有效电平
输入信号
CN1针号
无需连接
(在伺服单元内部处理)
参数分配
40
41
42
43
44
45
46
始终有效
始终无效
表2-14 输入信号(CN1)的名称和功能表
· 通过"极性反置"而使用伺服 0N、禁止正转驱动、禁止反转驱动的各信号时,在发生信号线断线等异常时不向安全方向
动作。不得不采用这种设定时x,请务必进行动作确认,确保无安全问题。
·
在同一个输入回路上分配多个信号时,将变为异或逻辑,所有输入的信号都将动作。可能会发生意外的动作。
表2-15 输入信号分配表
*表中□表示出厂设定
第 2 章 接线与连接
第 2 章
36
注: 在同一个输入回路上分配多个信号时,将变为异或逻辑,所有输入的信号都将动作。因此,可能会发生意外的动作。
2.6.4 输入回路
下面对CN1端口的40~47端子进行说明。
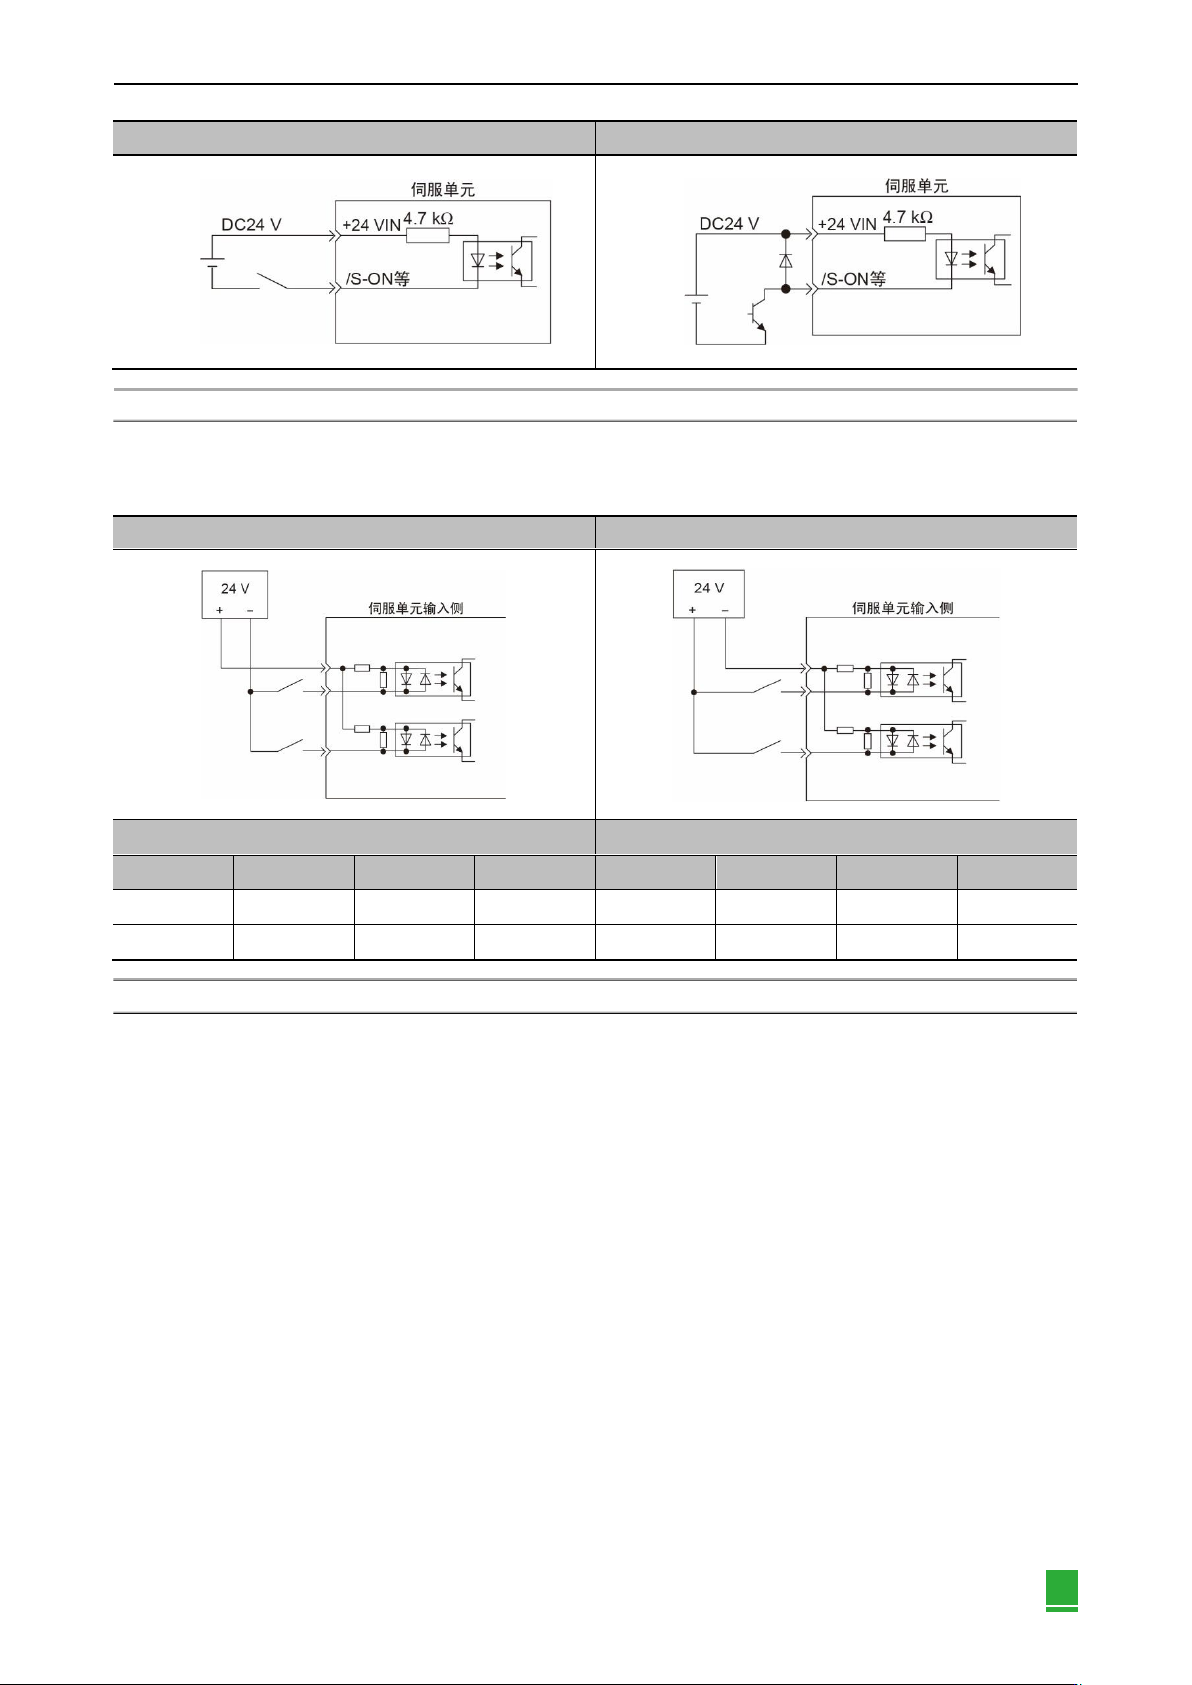
(1) 继电器/集电极输入回路
通过继电器或集电极开路的晶体管回路进行连接。使用继电器连接时,请选择微小电流用继电器;如果不使用微小电流
用继电器,则会造成接触不良。
伺服ON
Pn50A.1的设定
L
/S-0N
0
1
2
3
4
5
6
7
8
H
S-0N
9
A
B
C
D
E
F
比例动作指令
Pn50A2的设定
L
/P-C0N
0
1
2
3
4
5
6
7
8
H
P-C0N
9
A
B
C
D
E
F
禁止正转驱动
Pn50A.3的设定
H
P-0T
0
1
2
3
4
5
6
7
8
L
/P-0T
9
A
B
C
D
E
F
禁止反转驱动
Pn50B.0的设定
H
N-0T
0
1
2
3
4
5
6
7
8
L
/N-0T
9
A
B
C
D
E
F
警报复位
Pn50B.1的设定
L
ARM-RST
0
1
2
3
4
5
6
-
8
H
/ARM-RST
9
A
B
C
D
E
F
正转侧外部转矩限制
Pn50B.2的设定
L
/P-CL
0
1
2
3
4
5
6
7
8
H
P-CL
9
A
B
C
D
E
F
反转侧外部转矩限制
Pn50B.3的设定
L
/N-CL
0
1
2
3
4
5
6
7
8
H
N-CL
9
A
B
C
D
E
F
电机旋转方向切换
Pn50C.0的设定
L
/SPD-D
0
1
2
3
4
5
6
7
8
H
SPD-D
9
A
B
C
D
E
F
内部设定速度控制
Pn50C.1的设定
L
/SPD-A
0
1
2
3
4
5
6
7
8
H
SPD-A
9
A
B
C
D
E
F
内部设定速度控制
Pn50C.2的设定
L
/SPD-B
0
1
2
3
4
5
6
7
8
H
SPD-B
9
A
B
C
D
E
F
控制方式选择
Pn50C.3的设定
L
/C-SEL
0
1
2
3
4
5
6
7
8
H
C-SEL
9
A
B
C
D
E
F
零位固定
Pn50D.0的设定
L
/ZCLAMP
0
1
2
3
4
5
6
7
8
H
ZCLAMP
9
A
B
C
D
E
F
指令脉冲禁止
Pn50D.1的设定
L
/INHIBIT
0
1
2
3
4
5
6
7
8
H
INHIBIT
9
A
B
C
D
E
F
切换增益
Pn50D.2的设定
L
/G-SEL
0
1
2
3
4
5
6
7
8
H
G-SEL
9
A
B
C
D
E
F
指令脉冲输入倍率切换
Pn515.1的设定
L
/PSEL
0
1
2
3
4
5
6
7
8
接线与连接 第 2 章
第 2 章
37
注: 外部电源 (DC24V)必须具有 50mA 以上的容量。
(2) 光电耦合器输入回路
伺服单元的输入回路使用双向光电耦合器。请根据机械的规格要求,选择NPN连接或PNP连接。
注:NPN电路连接和PNP型电路连接时的 ON/OFF 极性不同,敬请注意。
继电器回路示例
集电极开路回路示例
共发射极(NPN)连接
共集电极(PNP)连接
输入信号的极性
输入信号的极性
信号
有效电平
电源值
开关
信号
有效电平
电源值
开关
ON
L 电平
0V
关
ON
H 电平
24V
关
OFF
H 电平
24V
开
OFF
L 电平
0V
开