Y7应用手册(常规版).pdf - 第90页
应用 功能 第 5 章 第 2 章 83 (输出信号选择 2 ) n. □1□□ C N1 - 25 C N1 - 26 从 C N1 - 25 、 C N1 - 25 输出 /BK 信号 n. □ 2 □□ C N1 - 27 C N1 - 28 从 C N1 - 27 、 C N1 - 28 输出 /BK 信号 n. □3□□ C N1 - 29 C N1 - 30 从 C N1 - 29 、 C N1 - 30 输出 /BK 信号…
第 5 章 应用功能
第 2 章
82
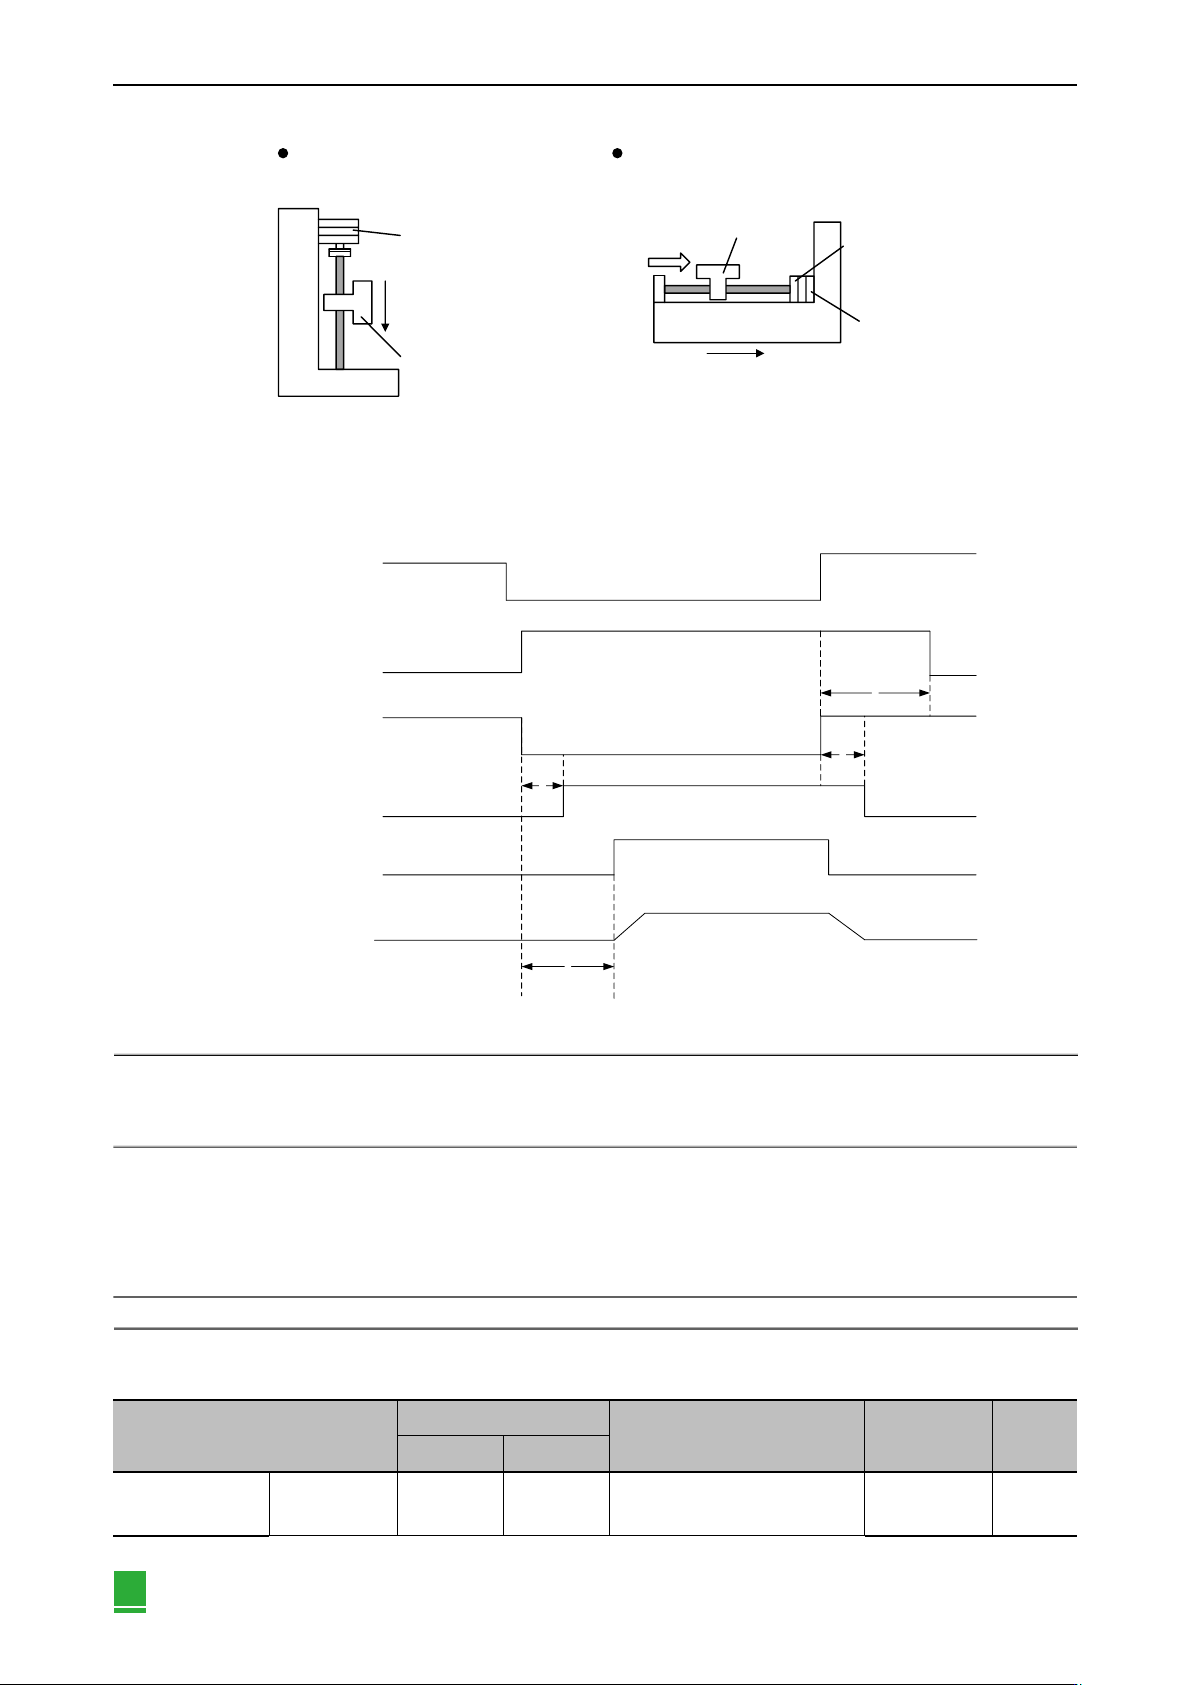
垂直轴
伺服电机
保持制动器
(固定作用)
电源OFF时,通过自
重防止移动
机械活动部
外力承受轴
外力
防止滑台受外力移动
机械活动部
伺服电机
保持制动器(固定
作用)
电磁抱闸控制时序图:
制动器可能有制动延迟,请按下图时序设置参数
伺服ON
电机通电
制动器(/BK)信号
制动器接触部(衬套)
上位指令
电机速度
3
2
OFF
OFF
ON
ON
ON
OFF
OFF
OFF
1
1
制动器接动作
制动器接打开
制动器接动作
注: 1. 从上位装置向伺服单元输出指令时,请在/S-ON信号ON后,等待制动器开放时间50ms以上后再输出。
2. 请通过Pn506、Pn507及Pn508来设定制动器动作和伺服OFF的时间。
3. 仅可做保持用不可做制动用。请在伺服OFF情况下用。
(1) 制动器信号
控制制动器的输出信号。出厂时未分配制动器信号,请通过“(3)制动器信号(/BK)的分配”进行分配。
伺服OFF或检出警报时,/BK将OFF(制动器动作),OFF的时间请通过Pn506进行调整。
伺服ON时,/BK 将ON(制动器无动作)
注:在超程状态下,/BK 信号保持ON 状态,制动器保持解除状态。
出厂时,未分配制动器信号(/BK)。请用Pn50F=n. □X□□进行分配。
参数
连接端子
含义
生效时间
分类
+端子
-端子
Pn50F
n. □0□□
(出厂设定)
—
—
不使用/BK信号
再次接通电源后
基本设定
图5-2 制动器使用场合
图5-3 电磁抱闸控制时序图
表5-13 Pn50F=n. □X□□未分配制动信号(/BK)设定表
应用功能 第 5 章
第 2 章
83
(输出信号选择2)
n. □1□□
CN1-25
CN1-26
从CN1-25、CN1-25输出/BK信号
n. □2□□
CN1-27
CN1-28
从CN1-27、CN1-28输出/BK信号
n. □3□□
CN1-29
CN1-30
从CN1-29、CN1-30输出/BK信号
注:将多个信号分配给同一输出端子时,采用OR 逻辑进行信号输出。请分配/BK 信号,以免与其他信号重复。
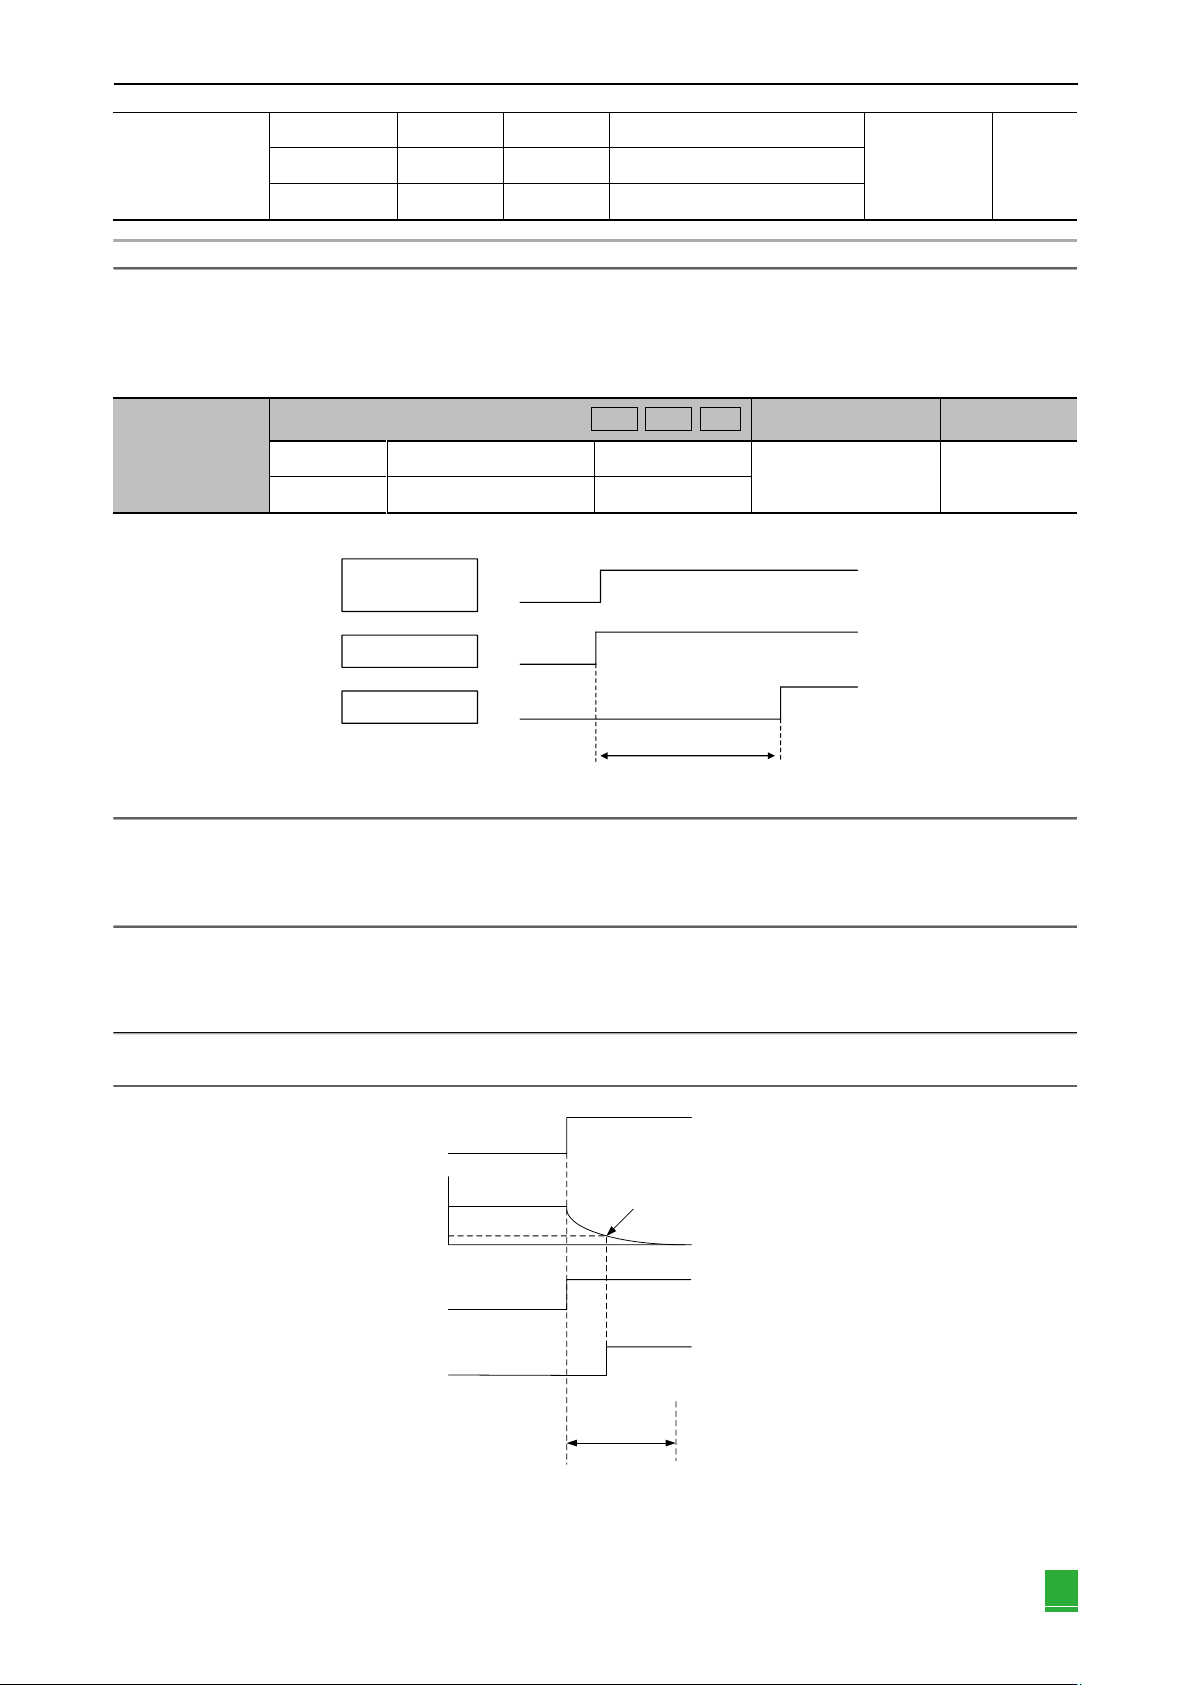
(2) 制动器信号(/BK)的输出时序(电机停止时)
伺服电机停止时,制动器(/BK)信号与伺服ON(/S-ON)信号同时OFF。通过设定Pn506,可以变更从伺服ON(/S-
ON)信号OFF 到电机实际进入不通电状态的时间。
Pn506
制动器指令-伺服OFF延迟时间 速度 位置 转矩
生效时间
分类
设定范围
设定单位
出厂设定
即时生效
基本设定
0~50
10ms
0
/S-ON输入
(CN1-40)
/BK输出
电机通电状态
ON
OFF
制动器解除
(ON)
制动器动作(OFF)
电机通电
Pn50
6
电机不通电
注: 1. 在垂直轴等上面使用时,机械有时会因自重或者外力的作用产生微小量的移动。通过上述用户参数进行伺服ON/OFF 动作时间的
调整,可消除这一微小量的移动
2. 发生警报时,与该设定无关,伺服电机立即进入非通电状态。此时,由于机械运动部的自重或外力等原因,机器有时会在制动器动
作之前发生移动。
(3) 制动器信号(/BK)的输出时序(电机旋转时)
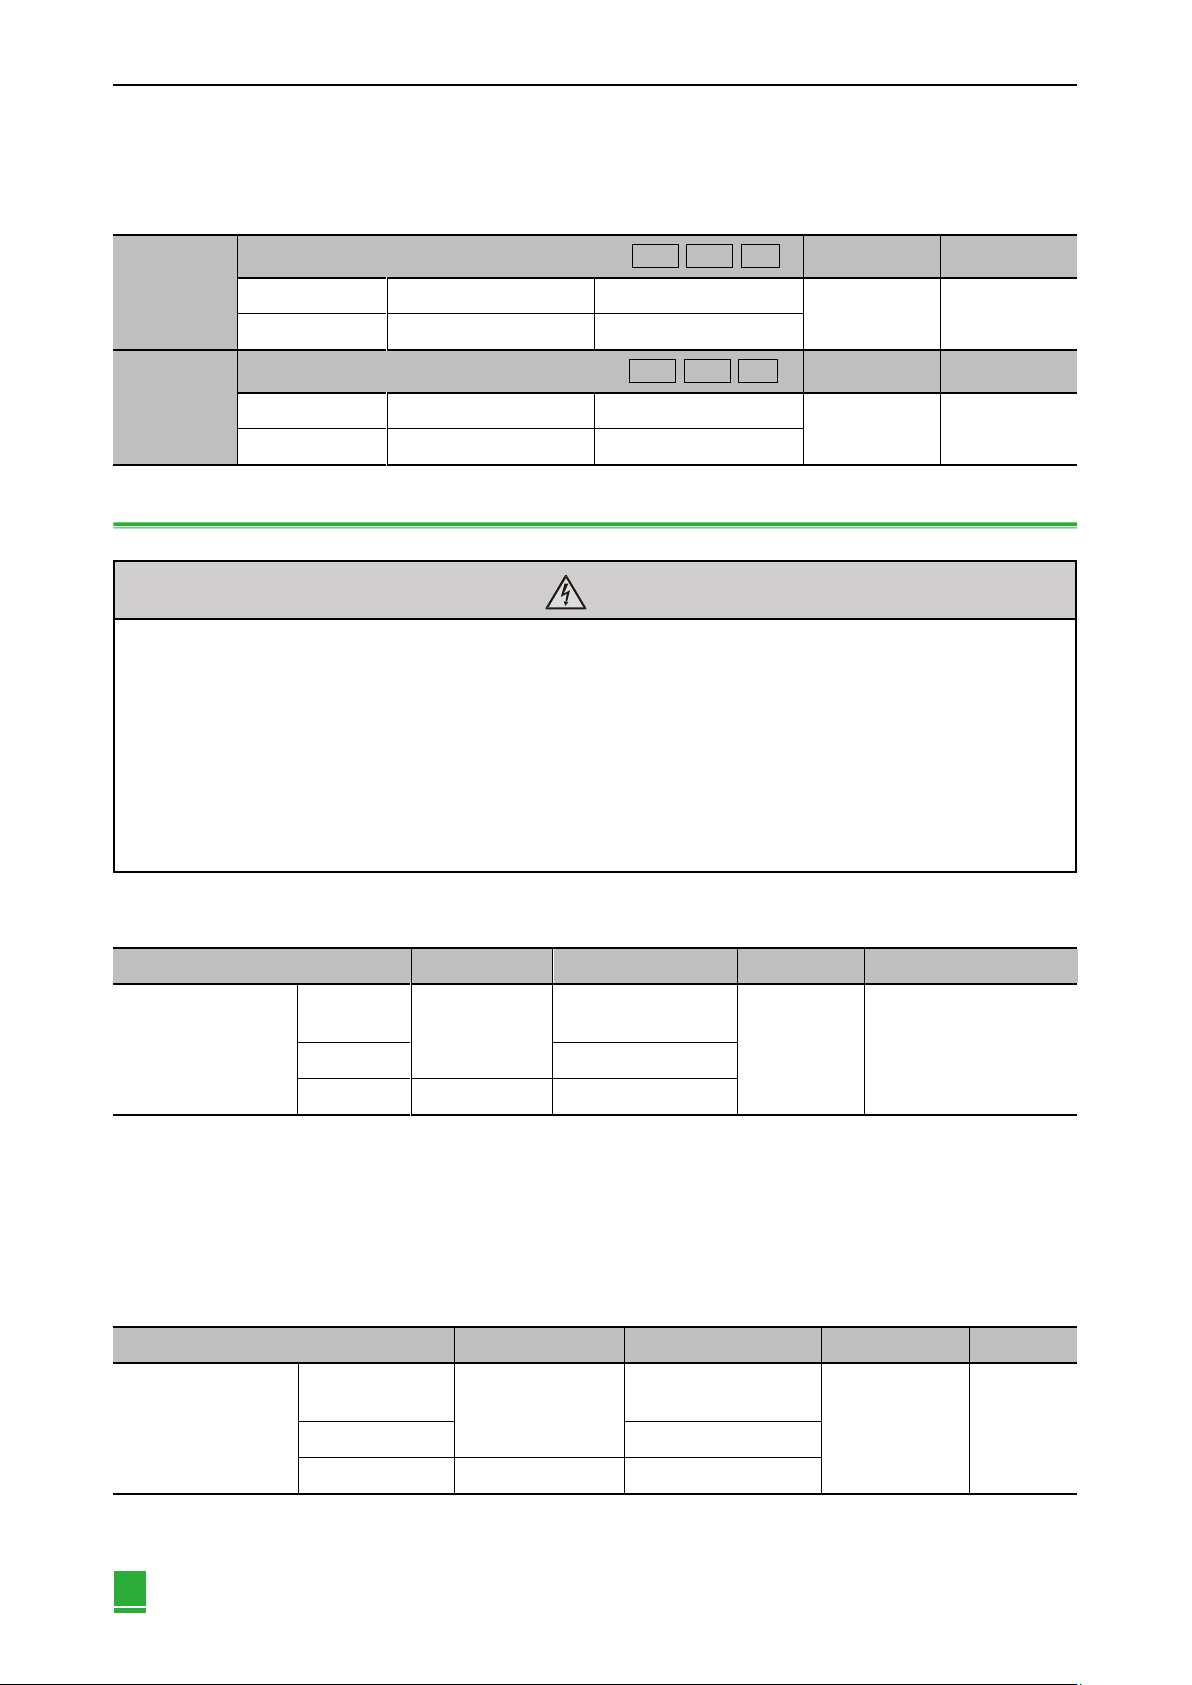
伺服电机旋转中发生报警时,伺服电机停止动作,制动器信号(/BK)OFF。此时,通过设定制动器指令输出速度值(Pn507)
以及伺服OFF-制动器指令等待时间(Pn508),可以调整制动器信号(/BK)输出时间。
注:警报发生时的停止方法为电子齿轮的设定停止时,通过零速指令停止电机后,遵从“4.8.2 制动器信号(/BK)的输出时序(电机停止
时)”。
/S-ON输入或发生
警报电源OFFF
电机速度
电机通电状态
/BK输出
DB停止或自由运行停止
(Pn001.0)
Pn507
OFF
NO
通电
不通电
制动解除
(NO)
制动动作
(OFF)
Pn508
图5-4 制动器信号(/BK)的输出时序图(电机停止时)
图5-5 制动器信号(/BK)的输出时序图(电机旋转时)
表5-14 Pn506制动信号(/BK)设定表
第 5 章 应用功能
第 2 章
84
当电机满足以下任意一直情况时,制动器开始动作。
1.电机进入非通电状态后,电机速度低于Pn507的设定值时。
2.电机进入非通电状态后,经过了Pn508 的设定时间时。
Pn507
制动器指令输出速度值 速度 位置 转矩
生效时间
分类
设定范围
设定单位
出厂设定
即时生效
基本设定
0-10000
1min
-1
100
Pn508
伺服OFF-制动器指令等待时 速度 位置 转矩
生效时间
分类
设定范围
设定单位
出厂设定
即时生效
基本设定
10-100
10ms
50
5.4.7 伺服OFF及发生警报时的电机停止方法
(1) 伺服OFF时电机停止方法
参数
伺服电机停止方法
伺服电机停止后的状态
生效时间
分类
Pn001
(功能选择应用开关1)
n. □□□0
(出厂设定)
DB
DB
再次接通电源后
基本设定
n. □□□1
自由运行
n. □□□2
自由运行
自由运行
(2) 发生报警时停止方法
根据报警发生时的停止方法,警报分为Gr.1警报和Gr.2警报2种,通过Pn001.0和Pn00B.1来选则。
发生 Gr.1 警报时,电机停止方法为Pn001.0。
发生 Gr.2 警报时,电机停止方法为Pn00B.1。
发生的报警是Gr.1还是Gr.2请参考报警一览表。
参数
伺服电机停止方法
伺服电机停止后的状态
生效时间
分类
Pn001
(功能选择应用开关1)
n. □□□0
(出厂设定)
DB
DB
再次接通电源后
基本设定
n. □□□1
自由运行
n. □□□2
自由运行
自由运行
表5-15 Pn507/ Pn508制动信号制动器动作表
DB(动态制动器)是进行紧急停止的功能。如果在输入了指令的状态下ON/OFF 电源或通过伺服ON 起动、停止伺服电机,DB 回
路会频繁动作,可能会导致伺服单元内部元件老化。请通过速度输入指令或位置指令来执行伺服电机的起动、停止.
运行中伺服不OFF,主回路电源或控制电源OFF时,伺服电机的停止方法如下所述。无法通过参数进行设定。伺服不OFF而主回路
电源OFF时,伺服电机将DB停止
运行中伺服不OFF,主回路电源或控制电源OFF时,不采用DB停止,而必须采用自由运行停止的场合,请在外部对顺控信号进行组
合,以断开伺服电机的接线(U、V、W)。
于报警时的停止方法,为了尽力缩短警报发生时的惯性移动距离,对于允许选择零速停止的警报,出厂设定均为零速停止。但根据
用途,有时DB停止比零速停止更合适。
注意
表5-16 Pn001停止设定表(伺服OFF时)
表5-17 发生 Gr.1 警报的参数设定表(停止方法与伺服OFF相同)