sh030051g.pdf - 第203页
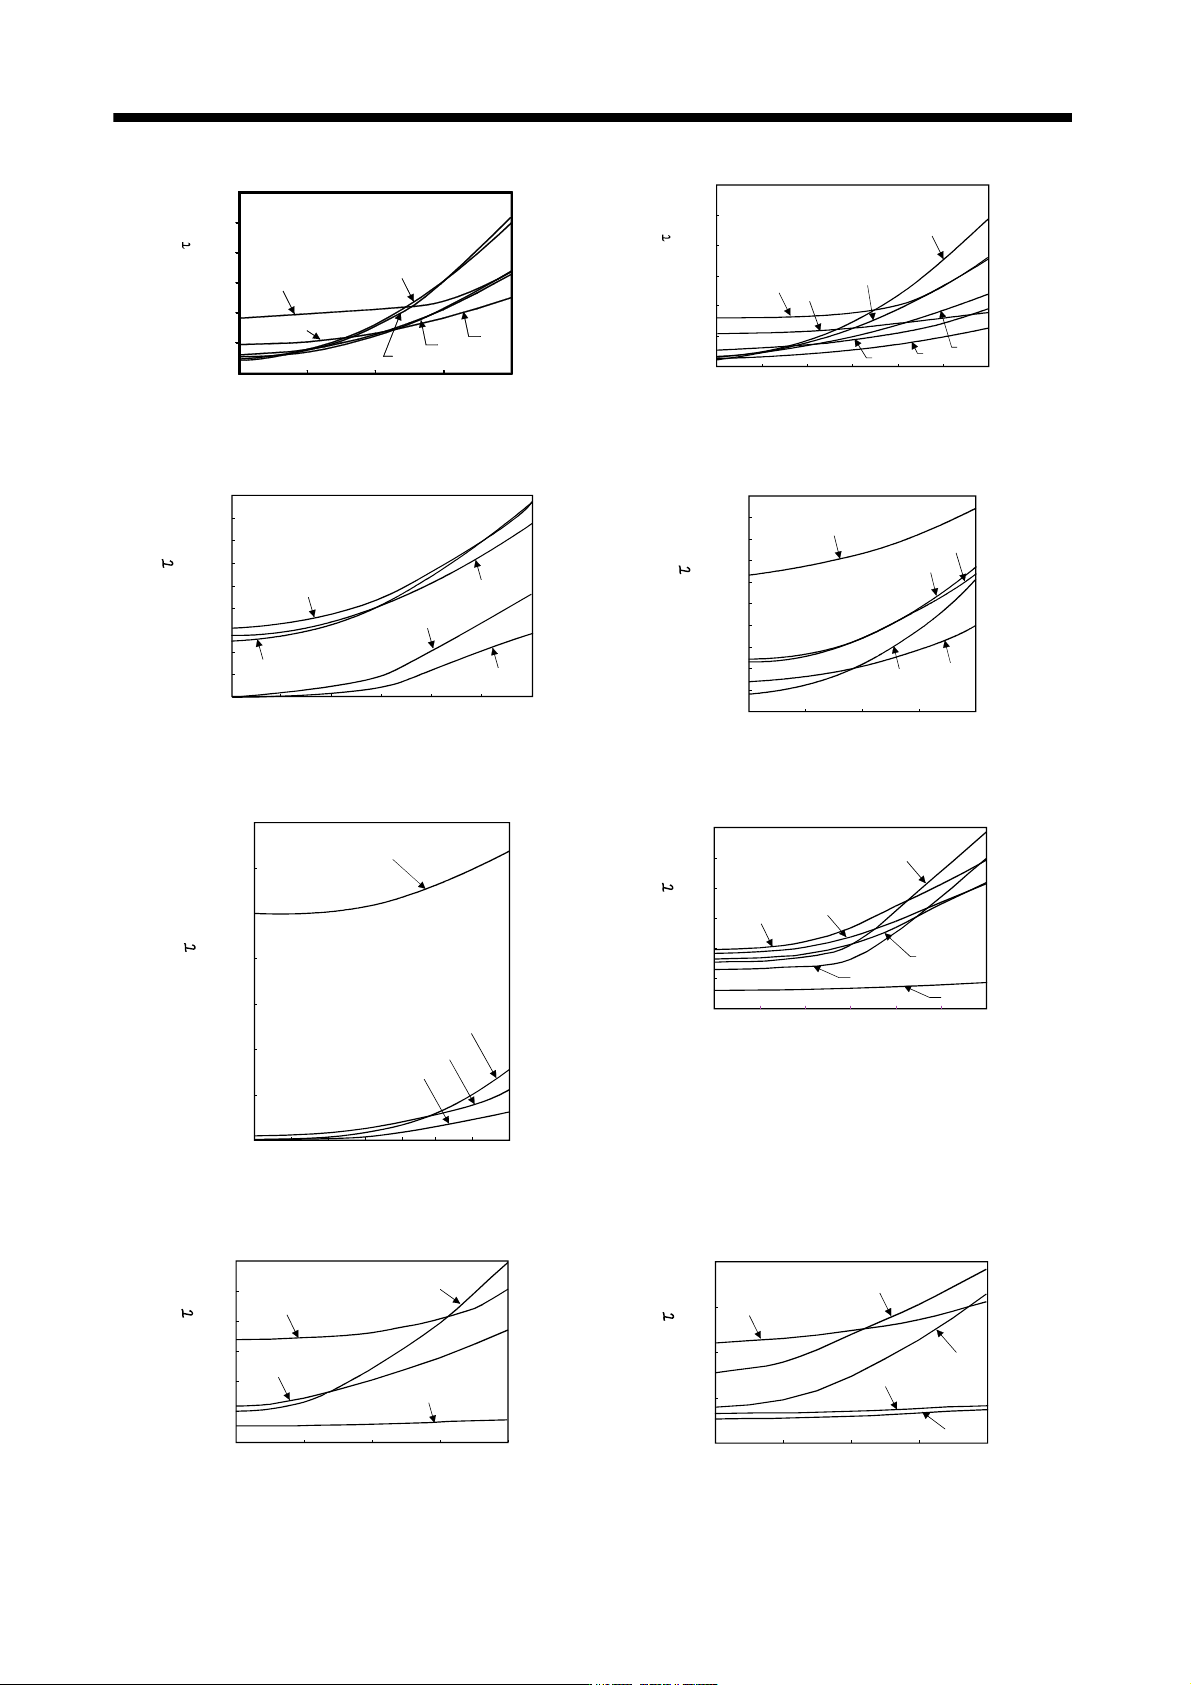
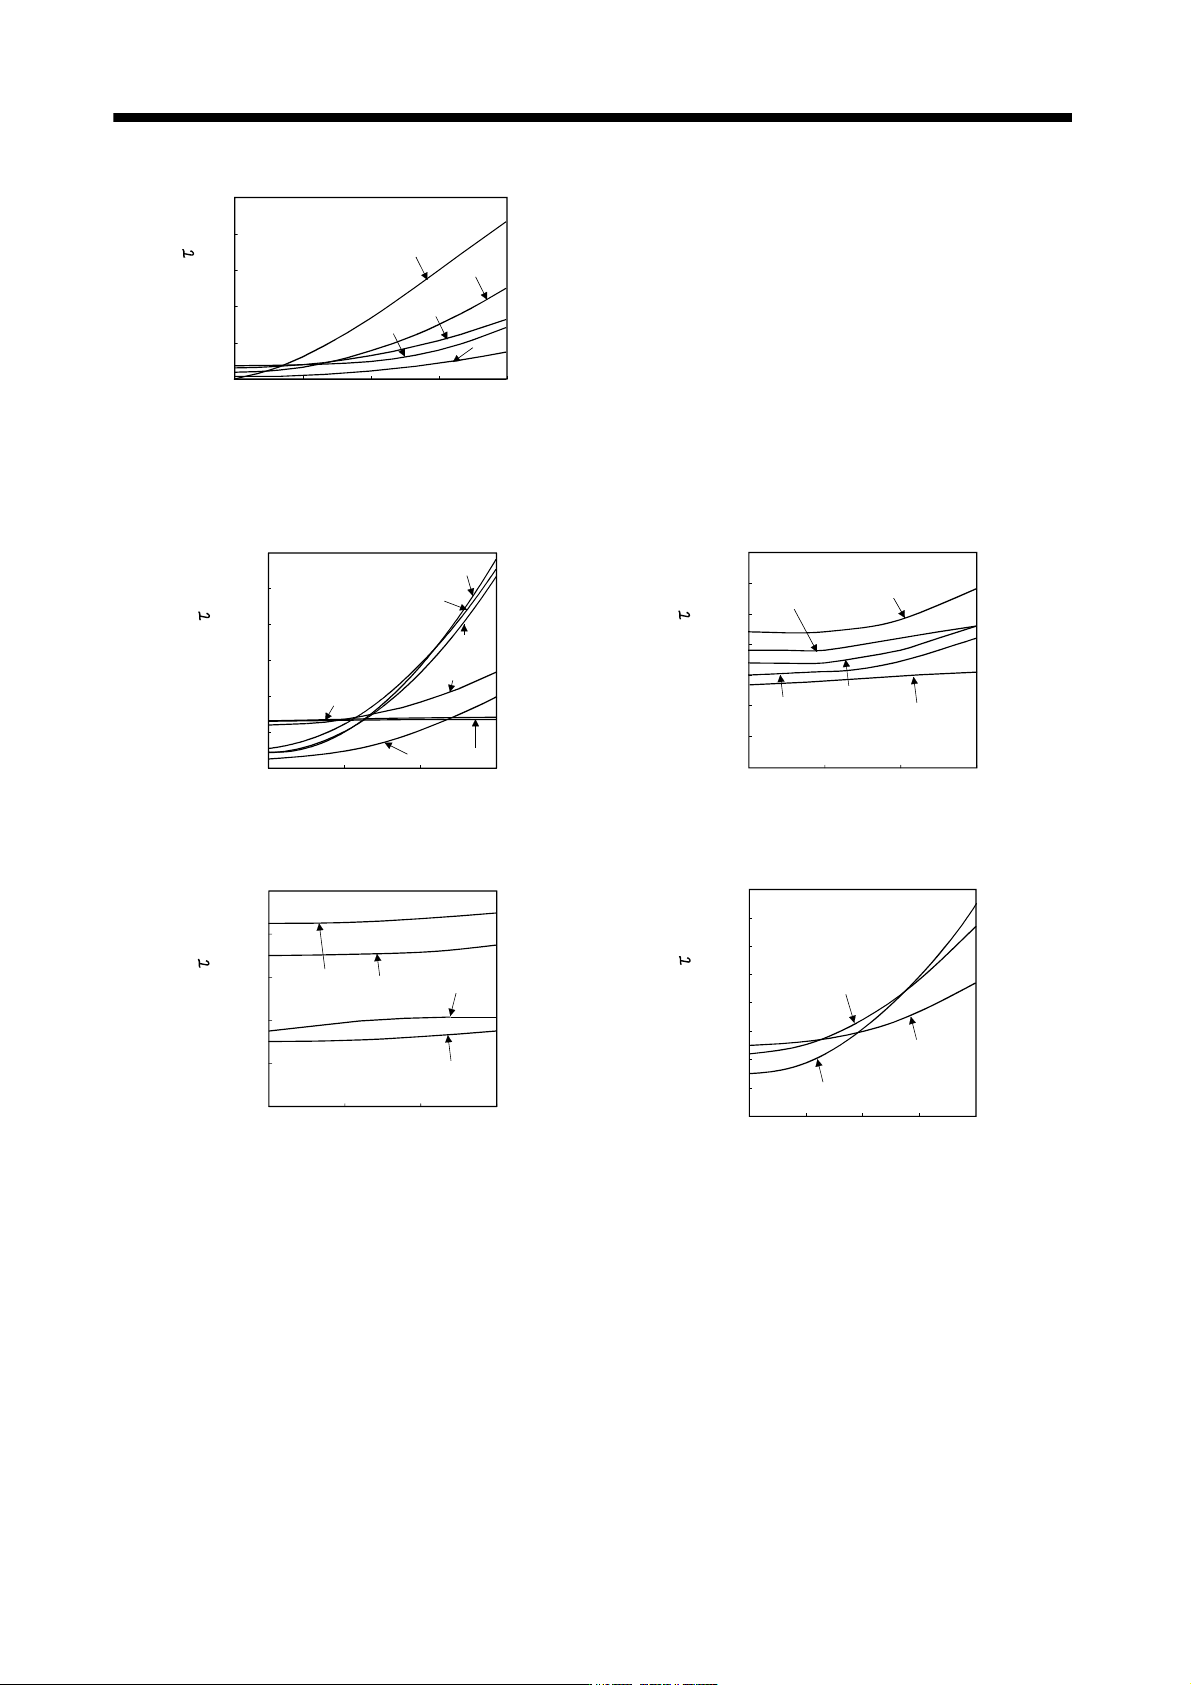
10 - 8 10. CHARACTERISTIC S Ti m e c o n s t a n t [ m s ] 0 0 52 500 1000 1500 2000 202 200 152 102 160 120 80 40 302 Speed[r/min] HC-LP series (b) 400V class servo motor 5024 0 1000 2000 3000 75 60 45 30 15 0 90 7024 1…
10 - 7
10. CHARACTERISTICS
Speed [r/min]
T
i
m
e
c
o
n
s
t
a
n
t
[
m
s
]
500 1000 1500 2000
10
20
30
40
50
60
0
0
81
201
121
51
421
301
Speed [r/min]
Time constant [ms]
52
500 1000
1500 2000 2500 3000
152
20
40
60
80
100
120
0
0
102
202
502
702
352
HF-SP1000r/min series HF-SP2000r/min series
Speed [r/min]
0
2
4
6
8
10
12
14
16
18
0 500 1000 1500 2000 2500 3000
153
503
103
353
203
Ti
m
e
c
o
n
s
t
a
n
t
[
m
s
]
Speed [r/min]
352
500 1000 1500 20000
0
10
20
30
40
50
60
70
80
90
100
502
72
202
152
Ti
m
e
c
o
n
s
t
a
n
t
[
m
s
]
HC-RP series HC-UP2000r/min series
0
10
20
30
40
50
60
50 500 100015002000250030000
43
23
70
13
73
Speed
[r/min]
Ti
m
e
c
o
n
s
t
a
n
t
[
m
s
]
Speed[r/min]
200 400 600 1200
Ti
m
e
c
o
n
s
t
a
n
t
[
m
s
]
10
20
30
40
50
60
0
0
800 1000
15K1
25K1
12K1
801
20K1
601
HC-UP3000r/min HA-LP1000r/min series
0
Speed[r/min]
20
40
60
80
100
120
0 500 1000 1500 2000
11K1M
15K1M
22K1M
701M
Ti
m
e
c
o
n
s
t
a
n
t
[
m
s
]
Speed[r/min]
0
0
500
1000 1500 2000
80
60
40
20
11K2
15K2
22K2
502
702
Ti
m
e
c
o
n
s
t
a
n
t
[
m
s
]
HA-LP1500r/min series HA-LP2000r/min series
10 - 8
10. CHARACTERISTICS
Ti
m
e
c
o
n
s
t
a
n
t
[
m
s
]
0
0
52
500 1000 1500 2000
202
200
152
102
160
120
80
40
302
Speed[r/min]
HC-LP series
(b) 400V class servo motor
5024
0 1000 2000 3000
75
60
45
30
15
0
90
7024
1524
3524
1024
524
2024
Ti
m
e
c
o
n
s
t
a
n
t
[
m
s
]
Speed[r/min]
Ti
m
e
c
o
n
s
t
a
n
t
[
m
s
]
0 400 800 1200
35
0
30
25
20
15
10
5
Speed[r/min]
8014
15K14
12K14
20K14
6014
HA-SP2000r/min series HA-LP1000r/min series
Ti
m
e
c
o
n
s
t
a
n
t
[
m
s
]
0 500 1000 1500
20
16
12
8
4
0
Speed[r/min]
11K1M4
15K1M4
701M4
22K1M4
Ti
m
e
c
o
n
s
t
a
n
t
[
m
s
]
0
500 1000 1500 20000
40
35
30
25
20
15
10
5
11K24
22K2
15K24
Speed[r/min]
HA-LP1500r/min series HA-LP2000r/min series
10 - 9
10. CHARACTERISTICS
10.3.2 The dynamic brake at the load inertia moment
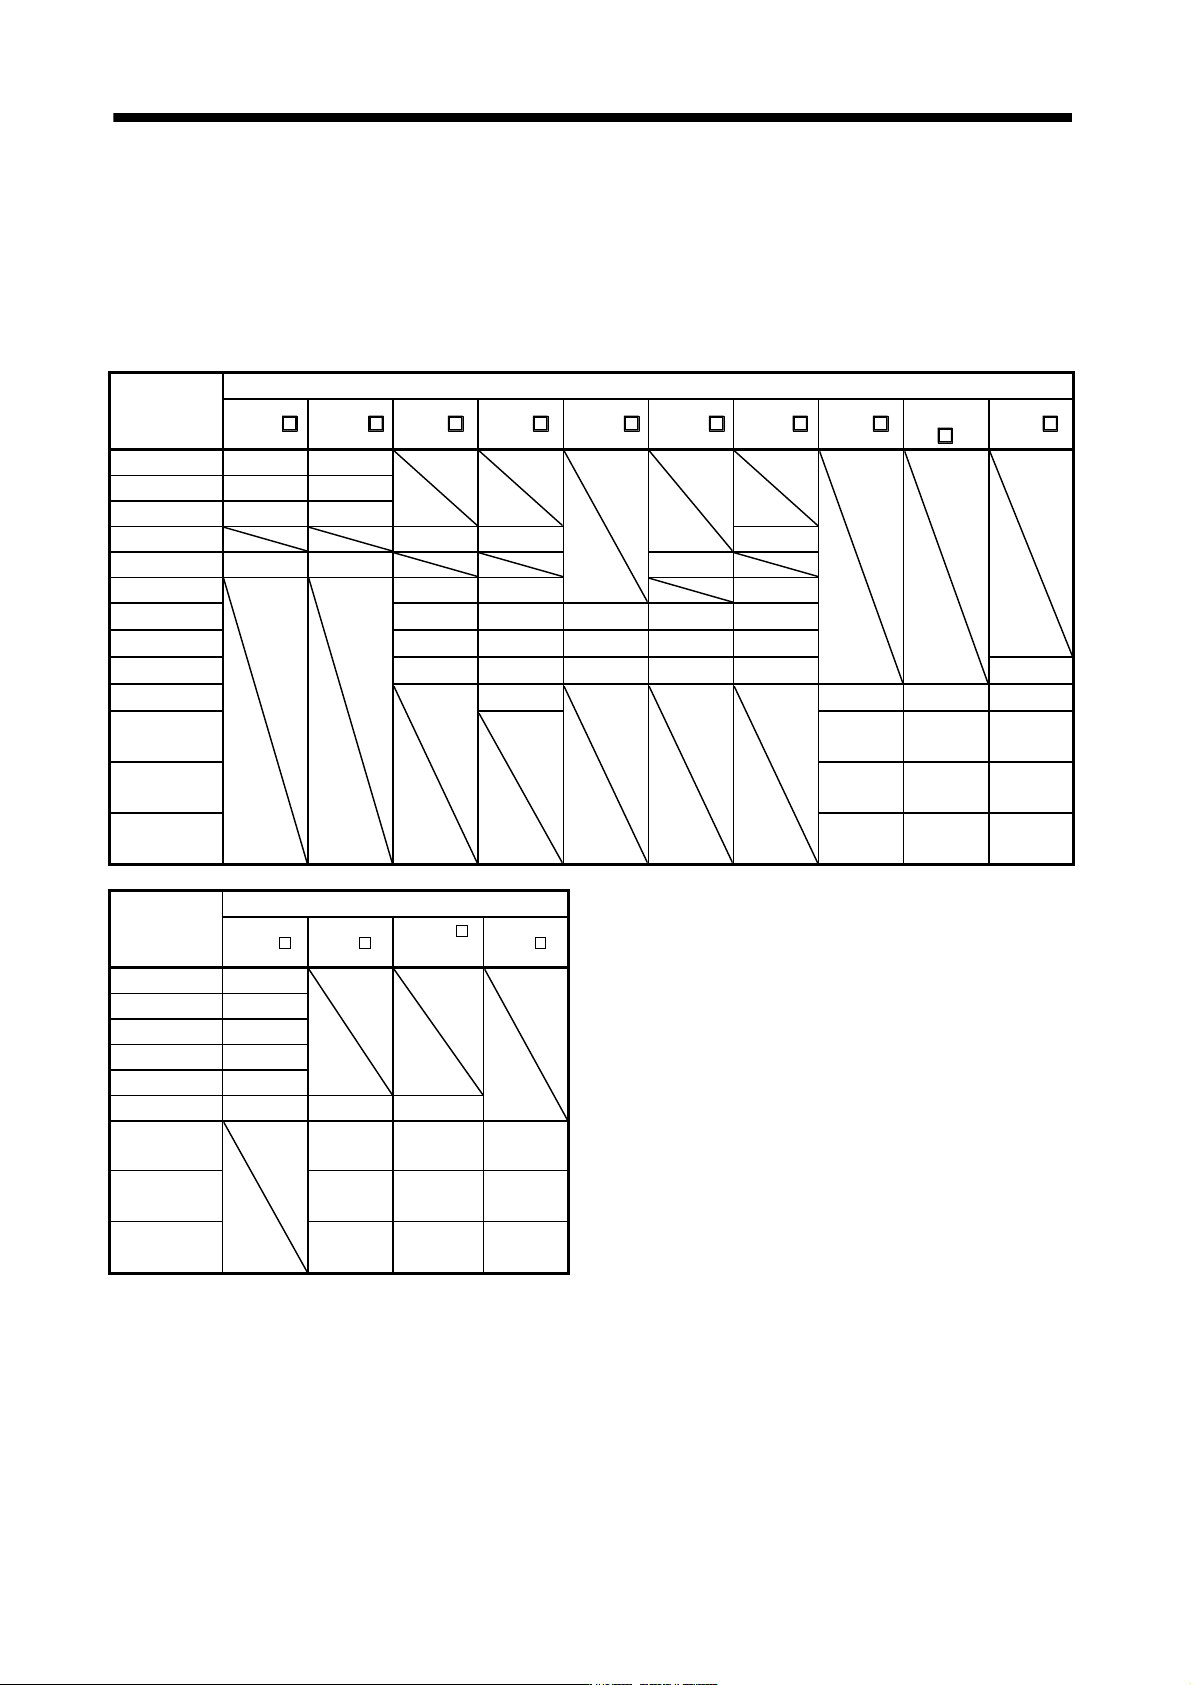
Use the dynamic brake under the load inertia moment ratio indicated in the following table. If the load inertia
moment is higher than this value, the built-in dynamic brake may burn. If there is a possibility that the load
inertia moment may exceed the value, contact Mitsubishi.
The values of the load inertia moment ratio in the table are the values at the maximum rotation speed of the
servo motor.
Servo
amplifier
Servo motor
HF-KP HF-MP HF-SP 1 HF-SP 2 HC-RP HC-UP HC-LP HA-LP 1
HA-
LP
1M
HA-LP
2
MR-J3-10B(1) 30 30
MR-J3-20B(1) 30 30
MR-J3-40B(1) 30 30
MR-J3-60B 30 30 30
MR-J3-70B 30 30 30
MR-J3-100B
30 30 30
MR-J3-200B 30 30 30 30 30
MR-J3-350B 16 16 16 16 16
MR-J3-500B 15 15 15 15 15 15
MR-J3-700B
5 (Note 1)
5 (Note 1) 5 (Note 1) 5 (Note 1)
MR-J3-11KB
(Note 2)
30 30 30
MR-J3-15KB
(Note 2)
30 30 30
MR-J3-22KB
(Note 2)
30 30 30
Servo
amplifier
Servo motor
HF-SP 4 HA-LP 14
HA-LP
1M4
HA-LP
24
MR-J3-60B4 5 (Note 1)
MR-J3-100B4 5 (Note 1)
MR-J3-200B4 5 (Note 1)
MR-J3-350B4 5 (Note 1)
MR-J3-500B4 5 (Note 1)
MR-J3-700B4 5 (Note 1) 10 10
MR-J3-11KB4
(Note 2)
30 30 30
MR-J3-15KB4
(Note 2)
30 30 30
MR-J3-22KB4
(Note 2)
30 30 30
Note 1. The load inertia moment ratio is 15 at the rated rotation speed.
2. When the external dynamic brake is used.