00195981-03_SM_SWS_DE.pdf - 第29页
2 Übersicht über das SIPLACE Wafer System (SWS) 2.4 Beschreibung der SWS-Baugruppen Serviceanleitung SIPLACE Wafer System (SWS) 11/2018 29 Abb.10: Flip-Kopf - Ansicht von vorne 1. Pipettenaufnahme, Segment 1 2. Pipetten…
2 Übersicht über das SIPLACE Wafer System (SWS)
2.4 Beschreibung der SWS-Baugruppen
28 Serviceanleitung SIPLACE Wafer System (SWS) 11/2018
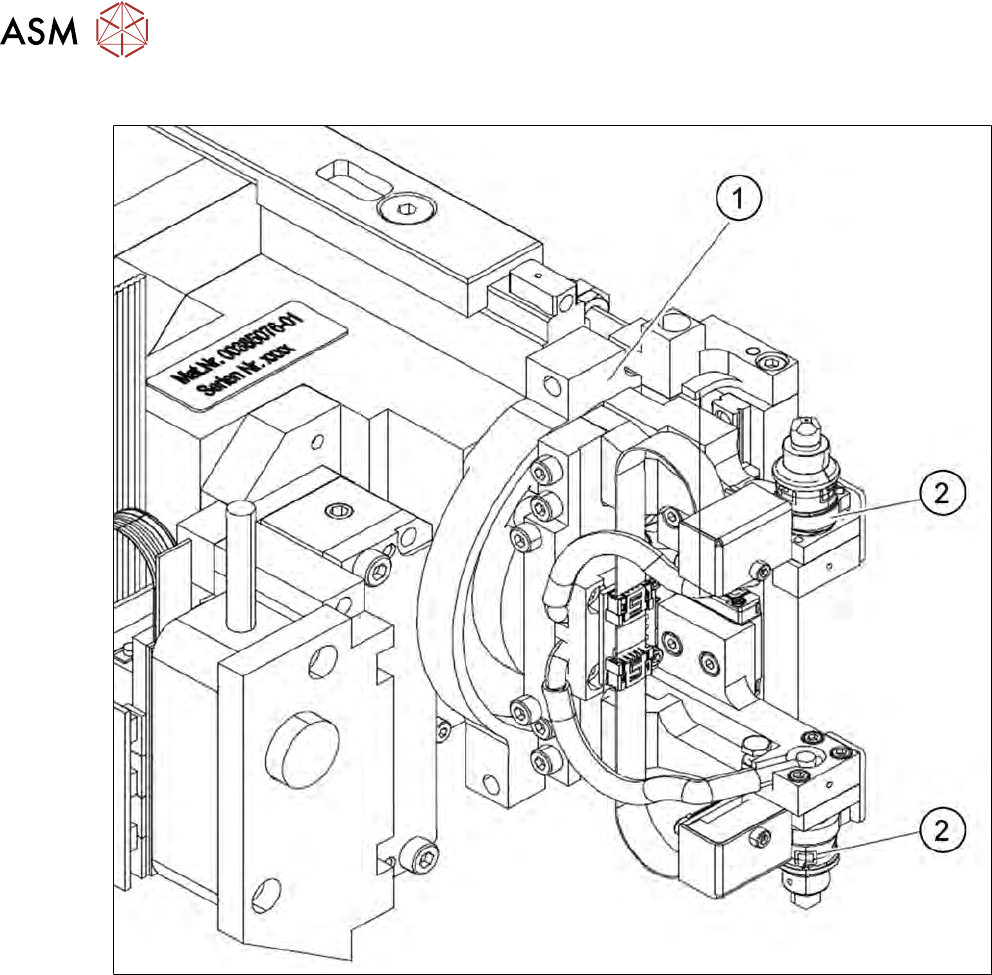
2.4.1.1 Flip-Unit
Abb.9: Flip-Unit
1. Flip-Kopf
2. Pipetten-/Toolaufnahme
2 Übersicht über das SIPLACE Wafer System (SWS)
2.4 Beschreibung der SWS-Baugruppen
Serviceanleitung SIPLACE Wafer System (SWS) 11/2018 29
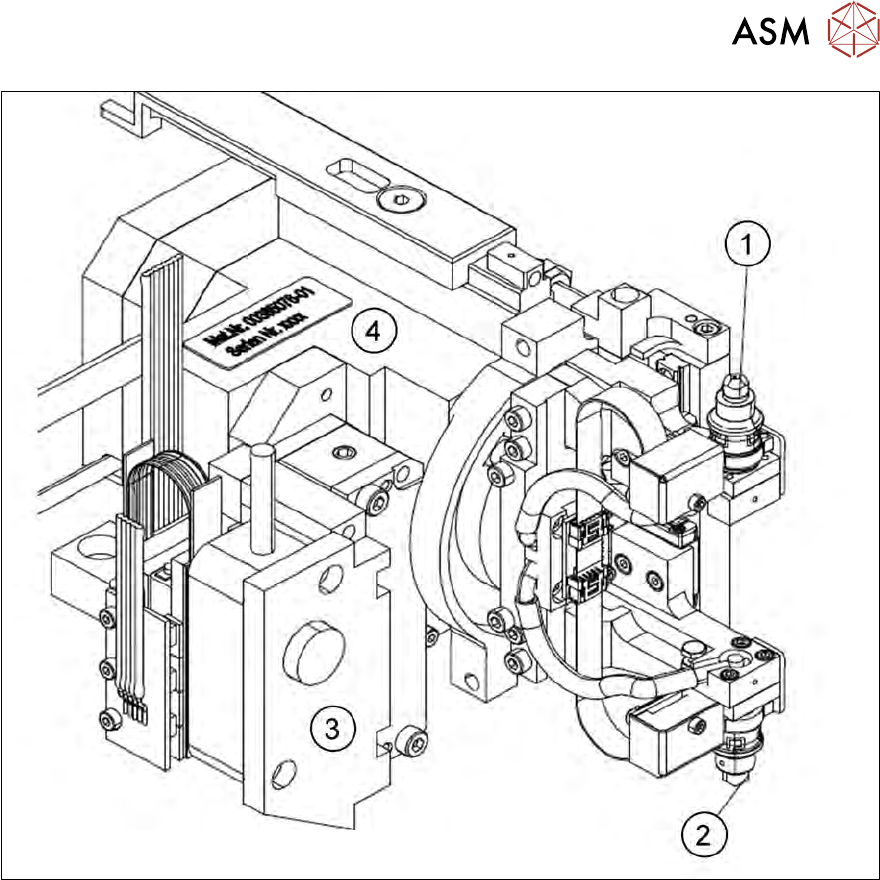
Abb.10: Flip-Kopf - Ansicht von vorne
1. Pipettenaufnahme, Segment 1
2. Pipettenaufnahme, Segment 2
3. Motor für lineare Bewegung
4. Motor für 180°-Rotation
Die Flip-Unit nimmt das ausgestochene Die von der Wafer-Folie. Im Flip-Chip-Modus dreht die
Flip-Unit das Die um 180° in die Abholposition des Bestückkopfes. Im Die-Attach-Modus dreht die
Flip-Unit das Die um ca. 130° in die Übergabeposition zur Die-Attach-Unit.
Die Flip-Unit ist mit zwei um 180° entgegengesetzt angeordneten Pipetten ausgestattet. Dies er-
möglicht im Flip-Chip-Modus während des Abholvorgangs des Bestückkopfes die gleichzeitige Auf-
nahme eines Dies vom Wafer.
Die Flip-Unit kann sowohl mit Standard-SIPLACE-Pipetten (9xx) als auch mit speziellen Adaptern
für Die-Bonding-Tools arbeiten. Die Dies werden, wie auch bei anderen SIPLACE-Bestückauto-
maten, durch ein Vakuum an die Pipetten angesaugt.
Die Flip-Unit enthält eine Rotationsachse sowie eine von einem Linearmotor angetriebene Z-
Achse. Im optionalen Die-Attach-Modus ist ein weiterer Linearmotor zum Transfer des Dies an den
Die-Attach-Kopf enthalten. Die Rotationsachse ist für die Drehung in 180°-Lage (Flip-Chip-Modus)
oder 130°-Lage (Die-Attach-Modus) zuständig. Die Z-Achse bewirkt die Bewegung des Segments
während des Pick-Prozesses. Der optionale Linearmotor im Die-Attach-Modus bewirkt eine Bewe-
gung des Segments für den Transfer des Dies an den Die-Attach-Kopf.
2 Übersicht über das SIPLACE Wafer System (SWS)
2.4 Beschreibung der SWS-Baugruppen
30 Serviceanleitung SIPLACE Wafer System (SWS) 11/2018
2.4.1.2 Waferkamera-System
Die Waferkamera ist auf die Wafer-Oberfläche gerichtet. Das Kamerabild dient dem Visionsystem
zur Erkennung des definierten Musters für das zu bestückende Die (auch Referenz-Die), Inkpunk-
terkennung (bei Betrieb ohne Wafermap), Berechnung der Die-Position und zur Waferrand-Erken-
nung. Nach Positionierung des Wafers auf das nächste auszustechende Die wird das Visionmodell
überprüft und die Position des Dies bestimmt. Bei zu großer Abweichung vom Sollwert (Toleranz
kann definiert werden) wird der Wafertisch erneut positioniert um die Ausstechposition zu optimie-
ren.
Die Wafer-Randlagenerkennung ist notwendig um Abweichungen der Waferlage relativ zum Wafer-
Rahmen zwischen verschiedenen Wafern des gleichen Typs auszugleichen.
Spezifikation Standard-Kamera-System
Das Standard-Kamera-System wird für Die-Größen von 1 bis 12 mm verwendet. Das Gesichtsfeld
der Kamera beträgt etwa 10,5 x 6,7mm.
Spezifikation Hochauflösendes-Kamera-System
Das Hochauflösende-Kamera-System ist Teil des Small-Die-Kit und wird für Die-Größen unter
1mm verwendet.
Das Gesichtsfeld der Kamera beträgt etwa 16,0 x 12,8 mm.
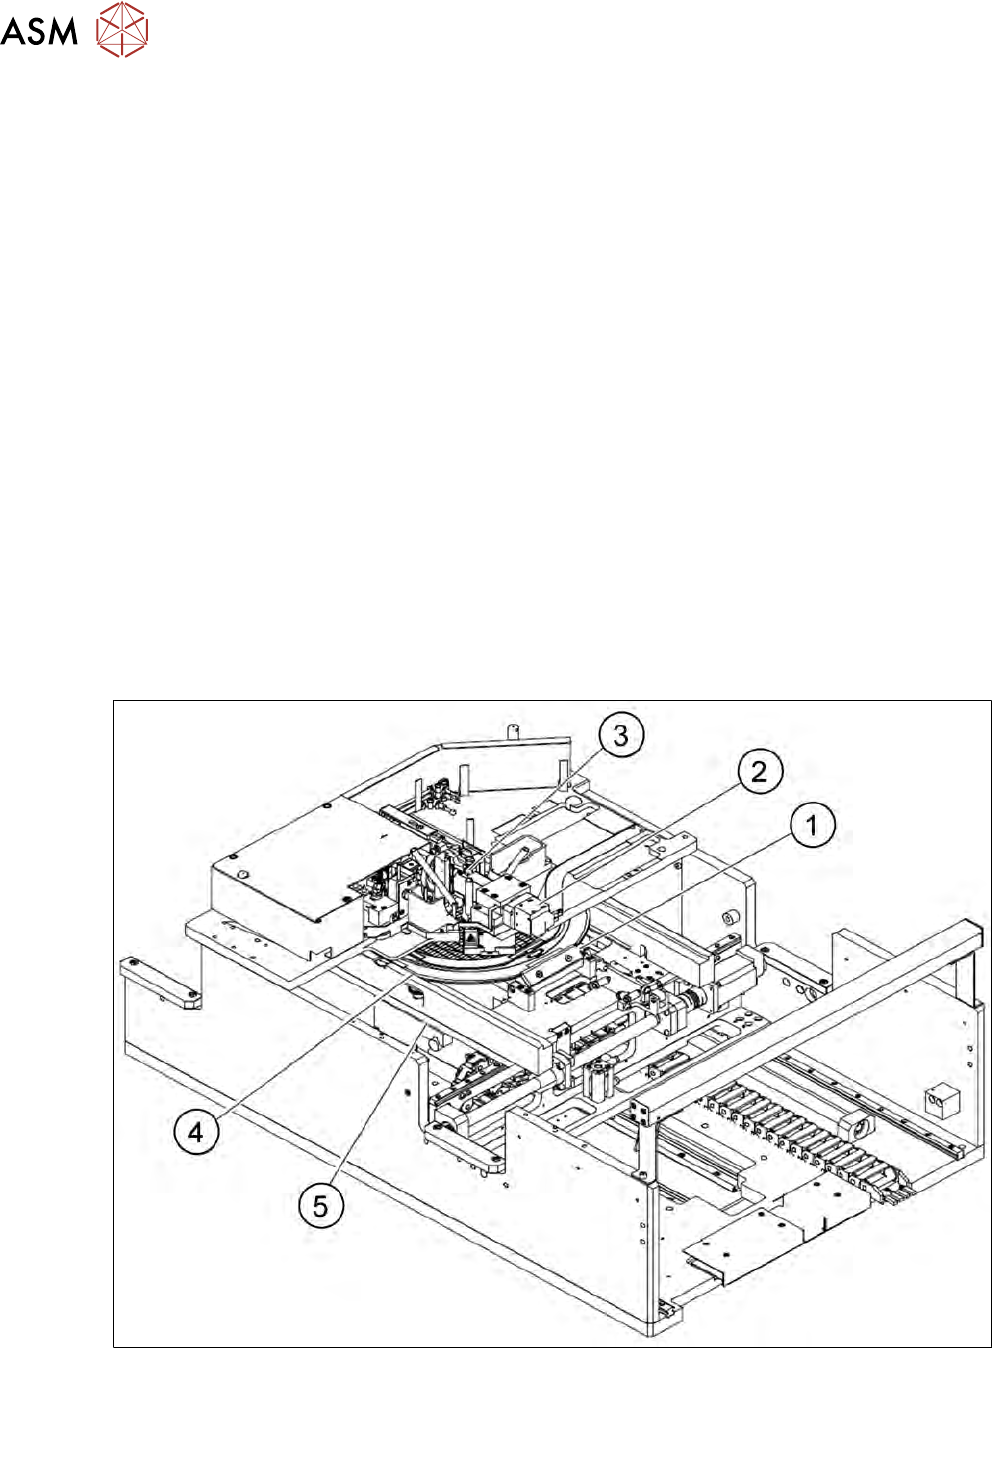
2.4.1.3 Wafertisch
Der Wafertisch besteht aus einer X/Y-Unit (Bewegungssystem mit zwei linearen Achsen) und der
Wafer-Aufnahme. Der Wafertisch bewegt die Wafer-Aufnahme mit dem Wafer zu den benötigten
Positionen im Arbeitsbereich.
Abb.11: Wafertisch
1 Klemmeinheit 2 Waferkamera
3 Flip-Unit 4 Wafer-Aufnahme
5 Führung